Fizyka dla każdego

teoria

Materiały: 9 · strona 1 z 1.

RSS materiałów na ten temat

Dynamika - oddziaływania podstawowe, masa, pęd, siła

Dotychczas zajmowaliśmy się wyłącznie opisem ruch (za pomocą wektorów r, v, oraz a). Były to rozważania geometryczne. Teraz omówimy przyczyny ruchu, zajmiemy się dynamiką.

Nasze rozważania ograniczymy do przypadku ciał poruszających się z małymi (w porównaniu z prędkością światła c) prędkościami tzn. zajmujemy się mechaniką klasyczną.

Żeby móc przewidzieć jaki będzie ruch ciała wywołany siłą na nie działającą trzeba wiedzieć jakiego rodzaju jest to siła i skąd się bierze. Dlatego rozpoczniemy nasze rozważania od poznania podstawowych oddziaływań oraz od zdefiniowania masy, pędu i wprowadzenia pojęcia siły F. Następnie poszukamy praw rządzących oddziaływaniami, a w dalszych częściach zajmiemy się poszczególnymi oddziaływaniami występującymi w przyrodzie.


Oddziaływania podstawowe
Według naszej dotychczasowej wiedzy istnieją tylko cztery podstawowe oddziaływania
(siły), z których wynikają wszystkie siły i oddziaływania zaobserwowane we
Wszechświecie:

  • Oddziaływanie grawitacyjne - siła grawitacyjna działa na wszystkie masy (jest siłą
    powszechną) i pochodzi od mas; ma długi zasięg i najmniejsze względne natężenie;
  • Oddziaływanie elektromagnetyczne - siła elektromagnetyczna działa na ładunki i prądy
    i jej źródłem są ładunki i prądy; ma długi zasięg. Siły międzyatomowe mają charakter
    elektromagnetyczny ponieważ atomy zawierają naładowane elektrony i protony,
    a oddziaływania elektromagnetyczne ma wielokrotnie większe natężenie od
    grawitacyjnego. Większość sił z jakimi spotykamy się na co dzień np. tarcie, siła
    sprężystości jest wynikiem oddziaływania atomów, są to więc siły elektromagnetyczne;
  • Oddziaływanie jądrowe (silne) - siła utrzymująca w całości jądra atomowe pomimo
    odpychania między protonami (ładunki dodatnie), ma bardzo krótki zasięg i największe
    względne natężenie;
  • Oddziaływanie słabe - temu oddziaływaniu podlegają wszystkie cząstki elementarne,
    w szczególności oddziaływanie to odpowiada za rozpady cząstek elementarnych.

W tabeli poniżej zestawione są cztery oddziaływania podstawowe.

Oddziaływanie
źródło oddziaływania
względna siła
Zasięg
Grawitacyjne Masa około 10-38
Długi
Elektromagnetyczne Ładunek elektryczny
około 10-2
Długi
Silne m.in. protony, neutrony
1 Krótki (około 10-15 m)
Słabe cząstki elementarne
około 10-15
Krótki (około 10-18 m)


Masa
Nasze rozważania rozpoczynamy od przypisania ciałom masy m. Chcemy w ten sposób opisać fakt, że różne ciała wykonane z tego samego materiału, w tym samym otoczeniu uzyskują pod działaniem tej samej siły różne przyspieszenia (np. pchamy z jednakową siłą dwa rożne pojazdy "lekki" i "ciężki" i uzyskują one różne a). Zaproponowana poniżej metoda postępowania jest jednym z równoważnych sposobów definiowania masy. Opiera się ona na porównaniu nieznanej masy m z wzorcem masy m0 = 1 kg. Pomiędzy masami umieszczamy ściśniętą sprężynę i następnie zwalniamy ją.

Masy m i m0, które początkowo spoczywały polecą odrzucone w przeciwnych kierunkach
odpowiednio z prędkościami v i v0 - rysunek.
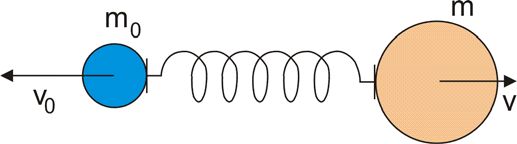

Fizyka Dla Każdego - definicja masy


Nieznaną masę m definiujemy jako

Definicja:

m=m_0\frac{v_0}{v}

Jednostką masy w układzie SI jest kilogram (1kg) zdefiniowany za pomocą wzorca masy w Sevres (Francja).


Pęd

definicja:

Pęd ciała definiujemy jako iloczyn jego masy i prędkości (wektorowej)

Matematycznie można to sformułować więc tak:

\vec{p}=m\vec{v}

Jednostką pędu jest [p]=1kg\cdot1\frac{m}{s}, pęd nie posiada własnej (w sensie nazwanej) jednostki.


Siła

definicja:

Jeżeli na ciało o masie m działa siła F, to definiujemy ją jako zmianę w czasie pędu
tego ciała.

matematycznie można to zapisać tak:

\vec{F}=\frac{d\vec{p}}{dt}

w uproszczeniu (jeżeli masa ciała jest stała, m=const):

\vec{F}=\frac{d\vec{p}}{dt}=m\frac{d\vec{v}}{dt}

i w kolejnym uproszczeniu - jeżeli zmiana pędu jest liniowa:

\vec{F}=\frac{d\vec{p}}{dt}=m\frac{d\vec{v}}{dt}=m\frac{\Delta \vec{v}}{\Delta t}=m\vec{a}


Wprowadziliśmy w ten sposób pojęcie siły F. Teraz podamy metodę obliczania sił działających na ciała; poznamy prawa rządzące oddziaływaniami.

Jednostką siły jest niuton (N) - 1N = 1kg\cdot 1\frac{m}{s^2}


Jeżeli masz jakieś pytania, zachęcam do zadawania pytań w komentarzach poniżej, gwarantujemy rozwiązanie wszystkich Twoich wątpliwości.

Opublikowano w: Dynamika Komentarze (0) Czytaj więcej » — Dynamika - oddziaływania podstawowe, masa, pęd, siła

Opis i cechy fali mechanicznej, Fala biegnąca

Opis i cechy fali mechanicznej

W ośrodku sprężystym rozchodzi się fala mechaniczna jeśli element ośrodka jest wytrącany cyklicznie z położenia równowagi.

Cechy fali biegnącej

długość - odległość jaką przebywa fala w danym okresie

częstotliwość i okres - są równe częstotliwości i okresowi źródła drgań wytwarzającemu fale


Jeżeli źródło fali jest oscylatorem harmonicznym to powstaje fala sinusoidalna.


amplituda - maksymalne wychylenie cząsteczki fali z położenia równowagi

prędkość - jest cechą ośrodka


Rodzaje fal:

  • poprzeczne
  • podłużne
  • koliste
  • płaskie
  • kuliste

Równania opisujące falę biegnącą

y = A \sin 2\pi (\frac{t}{\top} - \frac{x}{\lambda})

t - chwila czasu, w której określono wychylenie z położenia równowagi

x - odległość danego punktu od początku układu współrzędnych

λ - długość fali

A\sin\omega (t - \frac{x}{V})

Faza fali biegnącej: argument funkcji sinus.

Opublikowano w: Drgania i Fale mechaniczne, sprężystość, ruch harmoniczny Komentarze (0) Czytaj więcej » — Opis i cechy fali mechanicznej, Fala biegnąca

Ruch harmoniczny, definicje, ciało na sprężynie

Ruch harmoniczny, definicje

1. Ruch w którym siła wprawiająca ciało w ruch jest proporcjonalna do wychylenia i ma zwrot przeciwny do wychylenia

\overrightarrow{F} = - k\overrightarrow{x}

k - współczynnik charakteryzujący oscylator

x - wychylenie z położenia równowagi

2. Ruch, w którym wychylenia z położenia równowagi zmieniają się zgodnie ze zmianą funkcji sinus, czyli są sinusoidalnie zmienne

x(t) = Asin(ωt + φ)

\omega = \frac {2\pi}{\top}

A - amplituda

ω - częstość kołowa

φ - faza początkowa ruchu (kąt wychylenia z położenia równowagi w chwili rozpoczęcia pomiaru czasu)

Równania ruchu oscylatora harmonicznego

  • oznaczenia :

x - wychylenie ze stanu równowagu ( położenia zero )
A - amplituda drgań ( maksymalne wychylenie )
T - okres, jednostka [s]
f - częstotliwość drgań, jednostka [Hz]
φ - przesunięcie fazowe

  • związki :

\omega={{\alpha}\over{t}}={{2\pi}\over{T}}={2{\pi}f}

ponieważ α jest wyrażone w radianach.

Ponadto nie powinno używać się do opisu częstości kołowej jednostki Hz (chociaż jest to poprawne). Preferowany zapis: s −1

  • położenie (przemieszczenie)

x = Asin(ωt + φ)

  • prędkość

V = Vmaxcos(ωt + φ)

Vmax = ωA

  • prędkość ( skąd to się bierze  ;)

Prędosć jest pochodną położenia po czasie , więc :
V = {{dx}\over{dt}} = {{d}\over{dt}}(A \sin(\omega t + \phi))=Acos(\omega t + \phi)\omega = (A{\omega})cos(\omega t + \phi)

  • przyspieszenie (zwrot siły wypadkowej)

a = − amaxsin(ωt + φ)

amax = ω2A

Związki dla ciężarka drgającego na sprężynie

k = m \omega ^2 => \omega = \sqrt{\frac{k}{m}}

F = − mω2Asin(ωt + φ)

\top = 2\pi \sqrt{\frac{m}{k}}

Siła, prędkość, przyspieszenie w ruchu harmonicznym

F = − Asin(ωt + φ)

ωt + φ to tzw. faza

F = − kx

− mω2 = Asin(ωt + φ)

Opis zmian siły, prędkości, przyspieszenia

x = Asin(ωt + φ)

V = ωAcos(ωt + φ)

a = − ω2Asin(ωt + φ)

czas x F V a
0 0 0 ωA 0
\frac{1}{4}\top A\sin(\frac{2\pi}{\top}\frac{\top}{4}) mω2A 0 \omega^2A\sin(\frac{2\pi}{\top}\frac{\top}{4})
\frac{1}{2}\top 0 0 ωA 0
\frac{3}{4}\top A mω2A 0 \omega^2A\sin(\frac{2\pi}{\top}\frac{3\top}{4})
\top 0 0 ωA 0
Opublikowano w: Drgania i Fale mechaniczne, sprężystość, ruch harmoniczny Komentarze (0) Czytaj więcej » — Ruch harmoniczny, definicje, ciało na sprężynie

Siła Bezwładności

Zgodnie z I zasadą dynamiki Newtona w układach inercjalnych, kiedy siły działające na ciało równoważą się pozostaje ono w spoczynku lub porusza się ruchem jednostajnym prostoliniowym. Zupełnie odmienna sytuacja zachodzi w układach nieinercjalnych, gdzie ciało przyśpiesza za sprawą przyspieszenia układu, choć nie działają na nie żadne niezrównoważone siły. Gdy układ przekazuje cialu swoje przyśpieszenie pojawia się siła kontrreakcji zwana właśnie bezwładnością. Stąd jej zwrot przeciwny jest do zwrotu przyśpieszenia układu.

Bezwładność ciał jest to ich zdolność do przeciwstawiania się wszelkim zmianom ruchu.

\vec {F_b} = - m \cdot \vec a

gdzie:

  • \vec {F_b} - siła bezwładności
  • \vec a - przyśpieszenie układu
  • m - masa ciała

Wzór ten uwzględznia zwrot siły bezwładności.

Podróż windą

Dobrym przykładem ilustrującym występowanie siły bezwładności jest podróż windą. Kiedy rusza do góry z dużym przyspieszeniem czujemy się wbijani w podłogę. Z kolei gdy gwałtownie hamuje, że zaraz wzlecimy w powietrze. Podobnie jest ze zjeżdżaniem na dół. Kiedy winda zaczyna opadać, czujemy się unoszeni, zaś kiedy hamuje na dole, że "coś przyciska nas do podłogi". Dzieje się tak za sprawą działającej na nas siły bezwładności.

Analizując dane przykłady zastanówmy się jak zależy zwrot siły bezwładności od zwrotu przyspieszenia i prędkości.

W przypadku jazdy w górę:

  • winda rusza - wektor przyspieszenia (ruch przyśpieszony) oraz prędkości windy skierowane ku górze, wektor bezwładności ku dołowi ("wbijanie w ziemię")
  • winda hamuje - wektor przyśpieszenia windy skierowany ku dołowi (ruch opóźniony), wektor prędkości windy skierowany ku górze (bo winda mimo wszystko jedzie do góry), wektor siły bezwładności ku górze ("odrywamy się od podłogi")

Inertialift.JPG

Na tych dwóch przykładać widać już wyraźnie, że wektor prędkości nie wpływa na zwrot siły bezwładności. Wszak w obu przypadkach skierowany był ku górze, a zwrot siły bezwładności zmieniał się. Jasno dostrzegalny jest za to związek między zwrotem przyspieszenia a zwrotem siły bezwładności.

Siła bezwładności działa przeciwnie do zwrotu przyśpieszenia

W ramach powtórzenia i lepszego zrozumienia zagadnienia spróbuj samodzielnie przeanalizować zwroty prędkości, przyśpieszenia i siły bezwładności podczas jazdy w dól.

Sily pozorne

Jak już mówiliśmy we wstępie siła bezwładności ściśle związana jest z układami nieinercjalnymi - takimi, w których ciało przyśpiesza ponieważ przyśpiesza jego układ.


Gdy stojący samochód gwałtownie zaczyna się poruszać czujemy się wbijani w oparcie fotela. Jednak raz wprawiona w ruch maszyna poruszająca się ruchem jednostajnym nie wywołuje już takich reakcji. Dlaczego? Dzieje się tak ponieważ w pierwszym przypadku znajdujemy się w układzie odniesienia posiadającym własne przyśpieszenie, a co za tym idzie nadającym nam siłę pozorną. Gdy układ przekazuje nam swoje przyśpieszenie pojawia się siła bezwładności - kontrreakcji. Stąd jest ona skierowana przeciwnie do zwrotu przyśpieszenia układu.

Do sił pozornych należy nie tylko bezwładność ale też siły odśrodkowa i dośrodkowa występujące gdy ciało porusza się po łuku. Ruch po okręgu należy do układów nieinercjalnych, gdyż występuje w nim przyśpieszenie dośrodkowe.


Efekt Coriolisa

Efekt Coriolisa podobnie jak siła bezwładności działa jedynie w układach nieinercjalnych. Dla obserwatora znajdującego się w obracającym się układzie odniesienia tor ruchu ciał znajdującego się w tym samym układzie jest zakrzywiony. Dzieje się tak za sprawą pozornej siły Corolisa.

Cforces.gif

Pierwsza ramka przedstawia obiekt z perspektywy osoby pozostającej w bezruchu. W drugim przypadku uklad ukazany jest oczyma obserwatora znajdującego się w obracającym się układzie.

Siły w ruchu po okręgu

Działające na ciało poruszające się po łuku siły odśrodkowa i dośrodkowa są siłami bezwładności, więc również należą do sił pozornych. Moglf0905 Fuerza centrífuga.jpg


  Do zrobienia:
  • ponieważ w układzie nieinercjalnym nie zachodzą Zasady dynamiki Newtona, tym bardziej nasza sztuczna siła bezwładności nie ma już nic wspólnego ze wzorem na siłę (który jest II zasadą dynamiki)
  • można zatem ruch ciał w układach nieinercjalnych opisywać z użyciem siły bezwładności
  • efekt Coriolisa
  • podsumowanie


Opublikowano w: Dynamika Komentarze (1) Czytaj więcej » — Siła Bezwładności

I zasada dynamiki

I zasada dynamiki

Dynamika - wstęp

Dynamika, podobnie jak kinematyka, opisuje ruch ciała, uwzględnia jednak przyczyny tego ruchu.

Początkowo, przyczyny ruchu próbował opisać Arystoteles. Zauważył on, że ciało dąży do bycia nieruchomym, a porusza się jedynie, gdy działa na nie jakaś siła. Ziemię uważano za środek wszechświata, do tego za zupełnie nieruchomą. Każde inne ciało do ruchu potrzebowało 'ciała popychającego'. Teorie te przekreśliło jednak dzieło Kopernika - mówiące, że to Ziemia porusza się wokół Słońca. Wynikało z tego, że planety poruszają się mimo braku 'popychającej siły'. Wbrew obserwacjom, okazuje się, że naturalnym stanem ciała nie jest spoczynek, ale właśnie ruch.


Pierwsza zasada dynamiki

Kolejny uczony - I. Newton - opisał przyczyny ruchu trzema zasadami dynamiki. Pierwsza zasada dynamiki Newtona mówi, że prędkość ciała nie zmienia się, jeśli nie działa na nie żadna siła.

I zasada dynamiki: Ciało pozostaje w spoczynku lub porusza się ruchem jednostajnym prostoliniowym, jeśli nie działa na nie żadna siła, lub suma sił wynosi zero.

Musimy z tego pamiętać, że jeśli ciało ma się zacząć poruszać lub zmienić prędkość, musi zadziałać siła. I odwrotnie, jeśli nie działa żadna (wypadkowa) siła, ciało nie porusza się lub porusza się ruchem jednostajnym.

Podsumowanie - jeśli ciało porusza się i przyspiesza, to działa na nie jakaś siła. Jeśli ciało porusza się i zwalnia, również działa na nie jakaś siła (głownie siła tarcia - np. podłogi, asfaltu itd.). Jeśli ciało porusza się bez zmiany prędkości, to znaczy, że nie działa żadna siła - lub suma sił wynosi zero (co oznacza, że się równoważą).

Zasada ta tłumaczy nam, skąd się wziął błąd w teorii Arystotelesa ("naturalnym stanem ciała jest spoczynek"). Weźmy przykład: przedmiot, na który ktoś działa siłą, porusza się w pewien sposób. Jednak, jeśli siła od tej osoby przestanie występować, przedmiot powinien nadal poruszać się ruchem bez zmiany prędkości. Dlaczego więc dowolna, przesunięta czy popchnięta rzecz, po chwili się zatrzymuje? Spowodowane jest to tarciem - tarcie spowalnia ruch, aż do zatrzymania się. Jest siłą powodującą opóźnienie ruchu ciała. Dopiero gdyby pozbyć się siły tarcia, możemy powiedzieć, że nie występuje żadna siła i przedmiot będzie poruszał się w nieskończoność. Można przypomnieć sobie, jak poruszają się przedmioty po śliskiej powierzchni - jest małe tarcie, więc słabiej wpływa na ruch i przedmiot minimalnie hamuje. Więcej o sile tarcia w dalszych częściach podręcznika.

Układ inercjalny

Jak wiemy z względności ruchu, można powiedzieć, że ciało spoczywa, możemy równocześnie powiedzieć że się porusza - zależy, względem jakiego układu odniesienia to opiszemy. Na przykład, stojący człowiek nie porusza się względem Ziemi, ale porusza się względem Słońca. Również we wspomnianej zasadzie dynamiki musimy uwzględnić różnice w wyborze układu odniesienia.

I zasada dynamiki mówi nam, że ciało, na które nie działa siła lub siły te się równoważą, porusza się z ze stałą prędkością lub spoczywa. Wiemy jednak, że ruch jest względny, dlatego ruch ciała (porusza się i spoczywa) trzeba opisywać wobec konkretnego układu. Czy wobec wszystkich układów zasada ta jest spełniona? Okazuje się, że nie - dlatego wyróżniamy układy inercjalne (gdzie zasada ta zachodzi) oraz nieinercjalne (gdzie nie zachodzi).

Tak więc, pewne układy odniesienia są układami inercjalnymi - ruch ciała wobec tych układów spełnia I zasadę dynamiki. Mówi ona, że ciało nie zmienia swojej prędkości, jeśli nie działa na nie siła, czyli:

  • jest w spoczynku lub
  • porusza się ruchem jednostajnym

wobec dowolnego układu inercjalnego. Układy inercjalne poruszają się względem siebie ruchem jednostajnym oraz nie występuje nigdzie przyspieszenie. Jeżeli jakiś układ przyspiesza, staje się układem nieinercjalnym - ponieważ ciała znajdujące się w nim również poruszają się ruchem przyspieszonym, mimo braku oddziaływania siły.

Przykład

Pasażer znajduje się w jadącym ze stałą prędkością pociągu. Nie działa na niego żadna siła (lub siły równoważą się), więc nie porusza się względem pociągu, co jest zgodne z I zasadą dynamiki. Pociąg jest więc dla pasażera układem inercjalnym. Ponadto, pociąg jedzie ze stałą prędkością, więc mówimy, że porusza się wobec innych układów ruchem jednostajnym (np. względem Ziemi).

Co się stanie jednak, jeśli pociąg przyspieszy? Zacznie poruszać się ruchem przyspieszonym, a wówczas prędkość pasażera - mimo braku działającej na niego dodatkowej siły - zacznie się zmieniać. Przeczy to I zasadzie dynamiki, dlatego przyspieszający pociąg jest już układem nieinercjalnym.


Układ nieinercjalny występuje więc, jeśli I zasada dynamiki nie jest spełniona. Wówczas ciało w tym układzie może zmieniać szybkość, mimo że nie działa na nie żadna siła, lub nie zmieniać prędkości, nawet jeśli działa na nie jakaś siła. Spowodowane to jest tym, że układ nieinercjalny porusza się ruchem przyspieszonym względem układów inercjalnych.


Opublikowano w: Zasady dynamiki Newtona Komentarze (2) Czytaj więcej » — I zasada dynamiki

Ruch jednostajny po okręgu

Ruch jednostajny po okręgu

Ciało porusza się ruchem jednostajnym i torem tego ruchu bywa okrąg.

Definicja - Ruch jednostajny po okręgu
Ruch jednostajny po okręgu bywa przypadkiem ruchu krzywoliniowego, którego cena prędkości nie ulega zmianie. W ruchu występuje moc dośrodkowa, która powoduje powstanie przyspieszenia dośrodkowego(normalnego), jakie powoduje zmianę kierunku wektora prędkości.
Przykład - Ruchy po okręgu
Najprostsze przykłady tego ruchu spotykane w życiu codziennym:
  • Ruch jakiegoś punktu na Ziemi,
  • Ruch satelity wokół Ziemi,
  • Ruch dziecka na karuzeli.

Jedną z cech tego ruchu bywa wielkość zwana okresem T. Jest to czas, w ciągu którego organizm pokonuje całą długość toru - czyli obwód koła. Oznacza to, iż po czasie T organizm wraca do 'punktu wyjścia'.

Czas jednego obrotu, czyli okres, możemy zamienić na inną wielkość - częstotliwość (częstość). Jest to liczba obrotów wykonanych w ciągu jednostki czasu. Przykładowo, wał w silniku może wykonywać 3000 obrotów na minutę.

częstotliwość \nu\,=\frac{1}{T} \;\; [\text{Hz}] = \left [\frac{1}{s}\right ]\qquad - zależność pomiędzy częstotliwością i okresem, jednostka Herc.

Prędkość takiego ciała obliczamy jeśli w ruchu jednostajnym. Wiemy, iż drogę s równą obwodowi koła pokonuje w czasie równym okresowi, podstawmy te dane do wzoru.

wartość prędkości liniowej (szybkość) v=\frac{2\pi r}{T}
wektor  \vec v bywa styczny do okręgu.

Prędkość liniowa bywa zawsze skierowana stycznie do okręgu - co oznacza, iż zwrot prędkości podczas ruchu cały termin się zmienia, cały termin bywa styczne do okręgu, poprzez co organizm 'zakreśla' okrąg. Jednak co wpływa na to, iż szybkość liniowa bywa cały termin styczna do okręgu ruchu? Przyczyną tego bywa przyspieszenie dośrodkowe, jakie omówione zostanie dalej.

Szybkość możemy uzewnętrznić jednocześcnie w odmienny sposób, przy pomocy kąta, jaki zakreśliło organizm poruszając się po okręgu w danym czasie. Jeśli punkt początkowy i docelowy ruchu połączymy liniami z środkiem okręgu, to linie te utworzą właśnie zakreślony poprzez organizm kąt \alpha\,.

szybkość kątowa \omega \,= \frac{\alpha}{t}\qquad \left [\frac{rad}{s} \right ] \text{lub} \left [\frac{1}{s} \right ]


Przykład

Satelita znajduje się w odległości 40000km od środka Ziemi, zawsze nad takim samym punktem Ziemi (porusza się 'równo' z planetą). Opiszmy ten ruch:

1. okres T\,= 24 \, h = 24 \cdot 3600 s = 86400 s \qquad - w takim czasie satelita wykona pełny obrót wokół Ziemi


2. częstotliwość \nu\,= \frac{1}{T} = \frac{1}{86400} \, \text{Hz}
Przebytą drogę obliczymy licząc obwód okręgu: 2\pi r\,,    dokąd r to promień okręgu. Promieniem bywa odległość satelity od środkowego punktu (środka Ziemi), drobiazgowo ten wymiar mamy podany w zadaniu.
3. szybkość liniowa (v=s/t):   v\,= \frac{2\pi r}{T} = \frac{2 \pi \cdot 40 000 000 }{86400}\, \left [\frac{m}{s} \right ] \qquad - ze zmianą jednostek
Aby policzyć szybkość kątową, skorzystajmy z faktu, iż satelita przebędzie całą drogę w czasie równym okresowi T (wynika to z definicji okresu). Zakreśli przy takim kąt pełny, czyli 360o = 2\pi\,.
4. szybkość kątowa \omega \,= \frac{\alpha}{t} = \frac{2\pi}{86400} \quad \left [\frac{rad}{s} \right ]


Warto wiedzieć, jeśli możemy obliczyć kąt, jaki zakreśla ciało. Jest to stosunek łuku s (łuk to droga, którą przebywa ciało) do promienia r:

\alpha = \frac{s}{r} \qquad - s to zakreślony łuk

Dzięki temu możemy zapisać zależność pomiędzy prędkością kątową a prędkością liniową

mając \alpha = \frac{s}{r} \; i \; \omega \,= \frac{\alpha}{t} otrzymujemy zależność \omega = \frac{s}{tr}
szybkość kątowa a liniowa: \omega = \frac{v}{r}


Przyspieszenie dośrodkowe

W ruchu po okręgu występuje siła dośrodkowa (więcej o siłach w dalszych częściach podręcznika), która nadaje ciału przyspieszenie dośrodkowe. Przyspieszenie to zmienia kierunek wektora prędkości, przy czym nie zmienia tego wartości.

Siłę tę możemy policzyć, F=\frac{mv^2}{r},   gdzie: m - masa ciała, v - cena prędkości liniowej (szybkość), r - promień okręgu (toru ruchu). Siła ta bywa skierowana do środka okręgu.

Przyspieszenie dośrodkowe ar bywa skutkiem działania siły dośrodkowej. Można je policzyć ze wzoru zawierającym szybkość liniową i promień okręgu:

a_r = \frac{v^2}{r}

Skierowane bywa jednocześcnie do środka okręgu. Jak już zostało wspomniane, przyspieszenie to powoduje zmianę kierunku wektora prędkości, tak by był cały termin styczny do toru ruchu, skutkiem czego organizm porusza się właśnie ruchem po okręgu. Nie zmienia wartości prędkości ciała, stąd drgnienie bywa jednostajny.

Podsumowanie

  • ciało porusza się ruchem jednostajnym krzywoliniowym po okręgu o promieniu r
  • okres T to odwrotność częstotliwości \nu\,
  • wartość prędkości liniowej v (jak w ruchu jednostajnym) bywa równa drodze podzielonej poprzez czas. W szczególnym przypadku drogą może istnieć obwód koła 2πr, wówczas termin bywa gładki okresowi (v=\frac{2\pi r}{T})
  • ciało po pewnym czasie zakreśla kąt \alpha\,, jaki możemy policzyć poprzez podzielenie przebytego łuku poprzez promień okręgu (\alpha=\frac{l}{r}\,)
  • szybkość kątowa \omega\, bywa równa zakreślonemu kątowi podzielonemu poprzez czas, w jakim został zakreślony. W szczególności, kąt pełny zakreślony bywa w czasie równym okresowi (\omega = \frac{2\pi}{T})
  • przyspieszenie dośrodkowe ar równe bywa kwadratowi wartości prędkości podzielonemu poprzez promień; po podstawieniach możemy uzyskać inne wzory (a_r =\frac {v^2}{r})
  • wektor przyspieszenia (\vec a) skierowany bywa prostopadle do toru ruchu (okręgu), czyli do środka okręgu; wektor prędkości (\vec v) skierowany bywa stycznie do okręgu
Opublikowano w: Kinematyka Komentarze (2) Czytaj więcej » — Ruch jednostajny po okręgu

Rzut pionowy, rzut poziomy, rzut ukośny - definicje, twierdzenia, wzory

Przyspieszenie ziemskie

Siła grawitacji powoduje, że ciało, na które nie działają inne siły, porusza się z przyspieszeniem skierowanym pionowo w dół. Blisko powierzchni Ziemi nazywamy je przyspieszeniem ziemskim i oznaczamy przez g. Jego wartość nie jest wszędzie jednakowa, ale w rozpatrywanych tu zadaniach przyjmujemy ją za stałą:

\displaystyle g\approx 9{,}81\ \mathrm{m/s^2}.

Jeśli jednak wszystkie ciała spadają z tym samym przyspieszeniem, dlaczego człowiek ze spadochronem spada wolniej od osoby bez spadochronu? Różnica wynika z oporu powietrza. Spadochron znacznie go zwiększa, przez co zmienia się siła wypadkowa, a więc także przyspieszenie spadającego człowieka. Gdy opór równoważy ciężar, przyspieszenie wynosi zero i spadanie odbywa się ze stałą prędkością.

Opublikowano w: Rzut pionowy, rzut poziomy, rzut ukośny Komentarze (4) Czytaj więcej » — Rzut pionowy, rzut poziomy, rzut ukośny - definicje, twierdzenia, wzory

Ruch przyśpieszony

Ruch jednostajnie przyśpieszony


Zaczniemy od opisania ruchu startującego samolotu. Prześledźmy sytuację: na początku samolot spoczywa, po pierwszej sekundzie może posiadać szybkość 1m/s, w drugiej osiągnie 2m/s, w trzeciej szybkość będzie równa 3m/s. Po minucie może ruszać się z prędkością np. 60m/s.

Nie wygląda to na drgnienie ze stałą prędkością. Mimo to, opisanie go nie stanowi do nas problemu - wystarczy przyjąć nową wielkość, którą bywa przyspieszenie, symbol a. Określać będzie, jeśli zmienia się prędkość. Jeśli w ruchu występuje przyspieszenie, wówczas szybkość v zmienia się w każdej sekundzie o cena a. Dzieląc prędkość, którą uzyskało ciało, poprzez długość trwania ruchu, otrzymamy przyspieszenie:  a=\frac{v}{t}\,.

Oczywiście, nie weźmiemy przypadkowej prędkości - interesuje nas zmiana prędkości w odpowiednim przedziale czasu. Przekładając to na 'wzory', otrzymamy:

a=\frac{_{\Delta}v}{t}

Przykład
Pociąg jadący z prędkością 10m/s poprzez 60 sekund przyspieszał tak, iż osiągnął szybkość 25m/s. Jak tego przyspieszenie posiada się do przyspieszenia samochodu, jaki od 0 do 100km/h rozpędzi się w 14 sekund?

Opiszmy pociąg:

zmiana prędkości i czas:  _{\Delta}v=25-10=15 \,\text{m/s}, \quad t = 60 \,s
obliczmy przyspieszenie:   a = \frac{15}{60}= 0,25

Z jaką jednostką podamy wynik? Według działań: szybkość (m/s) dzieli się poprzez termin (s), z tego również otrzymujemy: \frac{\text{m}}{\text{s}^2}.

Opiszmy samochód:

zmiana prędkości:  _{\Delta}v_s = 100\, \text{km/h} \,= 27,7\, \text{m/s} \qquad - interesują nas wyłącznie [m/s]
czas:  t_s \,= 14 \,\text{s}
przyspieszenie:   a_s = \frac{27,7}{14} = 1,98 \; \frac{\text{m}}{\text{s}^2}

Przyspieszenie pociągu wynosiło 0,25, natomiast przyspieszenie samochodu: mniej więcej 2. Widać wyraźnie, iż samochód przyspieszał znacznie (8 krotnie) szybciej aniżeli pociąg.

Definicja - Ruch jednostajnie przyspieszony, prostoliniowy
Ruch, którego torem bywa prosta prosta, szybkość rośnie, a przyrost prędkości bywa ten sam w każdej sekundzie ruchu.
  • tor bywa linią prostą,
  • prędkość rośnie o stałą cena przyspieszenia w każdej sekundzie ruchu.

Przyspieszenie

Przy opisie ruchu podajemy przyspieszenie - aczkolwiek nie wpływa ono bezpośrednio na drgnienie - określa, jeśli zmienia się prędkość. Jest wektorem, podobnie jeśli prędkość. Zawiera więc dodatkowe informacje - kierunek, zwrot. Jeśli zgadzają się z wektorem prędkości, wówczas szybkość rośnie.

Jednak zwrot przyspieszenia może istnieć inny, gdy bywa nieprzychylny aniżeli szybkość - zmniejsza ją, czyli hamuje. Żeby rozróżnić ten ruch, nazywamy go ruchem opóźnionym.

Wzór - postać wektorowa i wykres.

przyspieszenie: \vec a =\frac{_{\Delta} \vec v}{t} \qquad \left [\frac{m}{s^2} \right ]

Warzpp.png

Przyspieszenie bywa stałe (a = const).

Prędkość
Jeżeli organizm poruszało się poprzez pewien termin z przyspieszeniem a, znajdziemy tego prędkość. Skorzystamy ze wzoru na przyspieszenie i przekształcimy go na wzór opisujący szybkość (zakładamy, iż przed ruchem szybkość była 0):

prędkość:  \vec v =\vec a \cdot _{\Delta}t \qquad v = at

Wvrzpp.png

Fragment wykresu prędkości od czasu, v rośnie proporcjonalnie do t.

Droga
W ruchu pojawiło się przyspieszenie, a szybkość stale rośnie - jeśli to wpływa na przebytą drogę? Wyobraźmy sobie - w pierwszej sekundzie szybkość wynosi 1m/s. Jednak po 5 sekundach może wzrosnąć do 10m/s. Oznacza to, iż po pewnym czasie (gdy szybkość wzrośnie) poprzez 1 sekundę pokonamy więcej drogi aniżeli poprzednio (przy małej prędkości). Musimy zapomnieć o wzorze z ruchu jednostajnego, nie potrafi on opisać tego ruchu. Okazuje się, iż trasa rośnie kwadratowo względem czasu, wzór:

droga: s= \frac{a\cdot t^2}{2}

Przy odrobinie wysiłku, możemy ten wzór obliczyć, robią to jednocześcnie studenci, choć zrezygnujemy z tego.

Czasami opisujemy ruch, w którym organizm zaczyna z pewną prędkością początkową, nadobowiązkowo znajdując się w pewnej odległości od miejsca, od którego mierzymy drogę. Dane te możemy uwzględnić we wzorze, tzn. zsumujemy drogę początkową, namowa prędkości początkowej i dotychczasowy wzór na drogę:

s = s_0+v_0t+\frac{a t^2}{2}
przebyta trasa  =  trasa początk. + namowa prędkości początk. + trasa przebyta 'z przyspieszenia'

Wrrzpp.png

Droga rośnie 'kwadratowo' względem czasu.

Ruch opóźniony

Mówimy, iż drgnienie bywa opóźniony, gdy przyspieszenie skierowane bywa przeciwnie aniżeli prędkość. Prędkość początkowa v0 maleje, bywa zmniejszana z powodu przyspieszenia. Wektor bywa przeciwnie skierowany, a wiemy, iż dodanie przeciwnego wektora wiąże się z postawieniem przy nim minusa:

\vec v = \vec v_0 + \vec a \cdot _{\Delta}t \qquad - w tutejszym lokalizacji występuje dodawanie przeciwnych wektorów \vec v_0 \;\; \text{i} \;\; \vec a
bez wektorów:
v = v_0 + (-a)\cdot t \qquad - \,\vec a bywa przeciwne do ruchu, co skutkuje minusem
podobne rozumowanie do wzoru na drogę:
s= v_0t + \frac{-a\cdot t^2}{2}

Nie stworzyliśmy nowych wzorów, a jedynie wprowadziliśmy poprawkę do poprzednich (w ruchu opóźnionym przyspieszenie bywa przeciwnie skierowane, dlatego wstawiamy minus; nadobowiązkowo zawsze występuje szybkość początkowa).

Ciało osiąga szybkość równą zero (zatrzymuje się) po czasie tk, tzn. w chwili końca ruchu.

Czas zatrzymania się
Ciało z przyspieszeniem przeciwnym do kierunku ruchu zaczyna zwalniać, do momentu zatrzymania. Jeśli interesuje nas, gdy organizm się zatrzyma, wystarczy iż przekształcimy wzór na szybkość (uwzględniając, iż w takiej chwili zatrzymane organizm posiada szybkość v=0):

v=0\;
\vec v=\vec v_0 + \vec a t
wektor a posiada nieprzychylny zwrot, zmienia się znak:
v = v_0 - at\;
0 = v_0-a t_k \quad \Rightarrow \quad v_0 = a t_k \quad \Rightarrow \quad t_k = \frac{v_0}{a}

Dodatkowe wzory

Jeśli ze wzoru

v = v_{0} + at\,

wyznaczymy t i podstawimy do czasu w równaniu

s = v_0t+\frac{a t^2}{2} ,

to po przekształceniach otrzymamy tak zwane równanie bez czasu:

v^{2} - v_{0}^{2} = 2as

Wzór ten znajduje zastosowanie w obu ruchach - przyspieszonym i opóźnionym. W ruchu opóźnionym szybkość końcowa bywa mniejsza od początkowej, co sprawi, iż lewa strona równania będzie ujemna (tym samym jednocześcnie prawa), co oznacza, iż z prawej strony ujemne będzie przyspieszenie, a więc drgnienie będzie opóźniony.

Wzór ten możemy wykorzystać do wyprowadzenia kolejnego. Wyznaczmy więc s:

s\, =\frac {v^{2} - v_{0}^{2}}{2a}

Jest on prawdziwy do ruchu przyspieszonego z prędkością początkową. W ruchu przyspieszonym bez prędkości początkowej (v_{0}\,=0) wzór przyjmuje postać:

s\, =\frac {v^{2}}{2a}

Podobnie w ruchu opóźnionym, w którym szybkość końcowa równa bywa zero, podstawienie zera uprości wzór do jednej prędkości (jak powyżej).

Zadania

Zad. 1 (przyspieszenie) Pocisk wystrzelony z karabinu porusza się z przyspieszeniem 500 km/s2 i prędkością początkową 800m/s. Oblicz, jaką przebędzie odległość w ciągu 0,1 sekundy.

dane

v_0 = 800 \,m/s \,
a \,= 500 \,km/s^2 = 500 000 \,m/s^2 \quad-zamiana na jednostki podstawowe
t \,= 0,1 \,s

rozwiązanie

Odległość policzymy ze wzoru na drogę; pocisk miał aczkolwiek szybkość początkową, którą również uwzględniamy:
s \,= v_0t + \frac{at^2}{2}
s \,= 800 \cdot 0,1 + \frac{500 000 \cdot 0,01}{2} = 2580 \,m

Wykonajmy nadobowiązkowo obliczenia na jednostkach, w celu sprawdzenia:

szkic:   \left [\tfrac{m}{s} \right ] \cdot [s] + \frac{\left [\tfrac{m}{s^2} \cdot s^2 \right ]}{[-]} \;=\; [m] + [m] = [m]
Opublikowano w: Kinematyka Komentarze (3) Czytaj więcej » — Ruch przyśpieszony

Ruch jednostajny prostoliniwy, definicja, wyjaśnienie, ogólnie.

Definicja - Ruch jednostajny, prostoliniowy
Ruch ze stałą (co do wartości i kierunku) prędkością.
  • Tor ruchu jest linią prostą.
  • Szybkość tego ruchu w każdym tego momencie bywa stała.

We wszystkich obliczeniach związanych z takim ruchem będziemy używać jednego wzoru: (postać wektorowa i 'uproszczona')

\vec v = \frac{\vec r}{t} \quad \quad v=\frac{s}{t}
Oznaczenia: s - droga,  r - wektor drogi,  t -czas.

UWAGA! Należy zaznaczyć, że pojęcie prędkość odnosi się do wektora, zaś pojęcie szybkości związane jest ze skalarem - wartością predkości.

Przyda się rozumieć - po co bywa i czemu tak bywa przedstawiona wersja wektorowa - tak naprawdę jest to definicja prędkości. Zapisaliśmy w niej dwa wektory - prędkości i przemieszczenia. Widzimy, że kierunek i zwrot wektora prędkości bywa ten sam co przemieszczenia. Jest to więc dodatkowa (choć intuicyjna) do nas informacja. Tak więc, dzięki zapisowi wektorowemu wiemy, jak znaleźć  wektor prędkości jeśli odnajdziemy jej kierunek ze zwrotem.

W większości zadań z ruchem jednostajnym prostoliniowym możemy pomijać wzmiankę o kierunku i zwrocie prędkości, skoro się nie zmieniają. Dlatego - do łatwości posługiwania się - będziemy używać zwykłej formy bez wektorów, v\,=\frac{s}{t}.

Ponadto, wzór możemy rozszerzyć do zapisu:

v\,=\frac{_{\Delta} s}{_{\Delta} t}

Znowu ukryta bywa tu dodatkowa informacja. Jaka? Delta Δ oznacza zmianę lub przyrost. Co to może zmienić w naszych obliczeniach? W pewnych zadaniach nie możemy postawić każdego napotkanego czasu, a wyłącznie konkretny przedział - w którym drgnienie się odbywa. Podobnie z drogą, bierzemy pod uwagę odcinek, do którego obliczamy prędkość.

Przyjrzyjmy się zadaniu o treści:
"Jadący samochód znajdował się o godz. 10.00 w odległości 10km od stacji benzynowej. Jadąc w tutejszym samym kierunku, o godzinie 11.00 oddalił się już na odległość 15km od stacji. Oblicz szybkość w tutejszym ruchu." Jak powinniśmy interpretować te dane?
Zgodnie z poprzednimi zaleceniami, bierzemy zmianę drogi - samochód przebył 5 km. Trwało to 1 godzinę, bo o tyle zmienił się czas. Nie bywa to wymyślone, a zawiera się w naszym wzorze - wyrażenie zmienić się bywa symbolizowane u nas poprzez deltę.

Wykres prędkości, tzn. zależność prędkości od czasu:

Wykres prędkości od czasu w ruchu jednostajnym prostoliniowym.png

Prędkość bywa stała (v = const).

Równanie i wykres drogi

Ciało w naszym ruchu przebywa pewną drogę, którą możemy policzyć z odpowiedniego wzoru. Przekształcając wzór na szybkość otrzymamy:

s\,= v t

W niektórych przypadkach, zamiast o drodze - mówimy o położeniu ciała. Z reguły dowiadujemy się, iż organizm to znajdowało się początkowo w odległości x0, po czym poruszało się z prędkością v poprzez termin t.  Znając te wielkości, możemy podać, w jakiej odległości (od jakiegoś miejsca) organizm znajduje się po wykonaniu ruchu - obliczamy, jaką drogę pokonało i dodamy początkową odległość. Można to oczywiście zobrazować wzorem: (dla rozróżnienia, drogę zamienimy takim łącznie na x - położenie)

x\,= x_0 + v t

Drogę i położenie możemy używać zamiennie - dają nam przecież tę samą informację, tzn. o jaką odległość przemieściło się ciało.

Na wykresie przedstawimy, jeśli zmienia się położenie ciała w kolejnych sekundach ruchu (wiąże się to oczywiście ze wzorem v=s/t).

Wykres współrzędnej od czasu w drgnienie jednostajnym prostoliniowym.png

Położenie ciała bywa proporcjonalne do czasu (x ~ t).


Zadania

Fizyka uczy, jak pojmować zachodzące wokół nas zjawiska. Rozwiązując zadania dotyczące takich zjawisk, możemy uporządkować naszą wiedzę.

Zad.1 (odległość)

Z miejscowości A jedzie motor z szybkością v1=20 m/s. W chwili, gdy znajduje się w odległości x0=5 km od A, na tę samą trasę wjeżdża samochód z szybkością v2=90 km/h. Po jakim czasie i w jakiej odległości od A oba pojazdy się spotkają?

dane

Oba pojazdy jadą pewną drogą, wiemy, iż w określonej chwili motor był w odległości 5km od startu, w którym znajdował się jadący samochód. Jednostka bywa niepoprawna, zamieniamy na metry.
motor:   xm0=5000m
samochód:   xs0 = 0m
Prędkości obu pojazdów z poprawną jednostką (1 km/h = 1000m/3600s).
v1 = 20 m/s
v2 = 90 km/h = 90 (1000m/3600s) = 90000/3600 m/s = 25 m/s

rozwiązanie

Potrzebny nam wzór:
x\,= x_0 + v t
Podstawiamy dane (odległość początkowa, szybkość i nieznany termin ruchu t) do motocykla i samochodu, uzyskując równania:
motocykl:   x = 5000 + 20 t
samochód:   x = 0 + 25 t
Czas t bywa ten sam do obu pojazdów, skoro liczymy go od konkretnej chwili do momentu ich spotkania.
Wiemy też, iż spotkają się w tej samej odległości xod miejscowości A. Skoro te wielkości są równe, to zapiszemy:
5000 + 20 t = 0 + 25t
5000 = 5t
t = 1000
Trzymaliśmy się podstawowych jednostek, dlatego po obliczeniach jednostką t są sekundy. Podstawiamy t i obliczamy x.
x = 5000 + 20 t
x = 5000 + 20000 = 25000m

odp.

Samochód i motocykl spotkają się w odległości 25000 metrów po czasie 1000 sekund.

Zad.2 (średnia szybkość)

Samochód przejechał trasę pomiędzy dwoma miastami. Pierwsze 20km poruszał się z szybkością 36km/h, a kolejne 40km z szybkością 40 m/s. Oblicz średnią szybkość samochodu.

dane

s1=20000 m,    s2=40000 m
v1= 36 (1000m/3600s) = 10 m/s,    v2 = 40 m/s

rozwiązanie

Korzystamy ze wzoru   s = v t.   Nie wiemy, ile czasu poruszał się z podanymi szybkościami.
20000 = 10 t1 t1=2000 s
40000 = 40 t2 t2=1000 s
Do policzenia średniej prędkości potrzebna nam bywa cała długość trasy i całkowity czas:
vśr = s/t
s = s1 + s2 = 60000 m
t = t1 + t2 = 3000 s
vśr = s/t = 20 m/s

odp.

Średnia szybkość wynosiła 20 m/s.

Zad.3 R (względna prędkość)

Dwa samochody poruszają się do tego samego punktu. Wektory ich prędkości są prostopadłe i posiadają wartości adekwatnie 30 km/h i 40 km/h. Oblicz ich względną prędkość.

Zad3R.png

dane

Jednostki zostają (nie będziemy w zadaniu przeprowadzać działań na jednostkach).
v1=30 km/h,     v2=40 km/h

rozwiązanie

Obliczyć musimy względną prędkość, czyli:
\vec v = \vec v_1 - \vec v_2
Co nie bywa trywialne, bo wektory posiadają różne kierunki. Wynikiem będzie trzeci wektor v, pokazany na rysunku (korzystamy z geometrycznego dodawania wektorów).
Zad3R 3.png
 
Aby policzyć cena uzyskanego wektora v, możemy skorzystać z twierdzenia Pitagorasa.
302 + 402 = v2
v2 = 2500
v = 50 km/h

odp.

Względna szybkość posiada cena 50 km/h.

Ciekawostki

Bo fizyką trzeba się bawić.

Porównajmy niektóre szybkości:

  • jadący samochód: ok. 15-30 m/s
  • szybkość dźwięku w powietrzu: ok. 340 m/s
  • samolot Concorde: do 600 m/s
  • Księżyc wokół Ziemi: ok. 1000 m/s
  • pierwsza szybkość kosmiczna: ok. 7910 m/s  (prędkość na orbicie okołoziemskiej)
  • trzecia szybkość kosmiczna: ok. 16700 m/s  (aby potrafić opuścić Układ Słoneczny)
  • prędkość fal, światła: ok. 300000000 m/s

Według teorii A. Einsteina, szybkość światła bywa prędkością graniczną i nie możemy jej przekroczyć. Co więcej, gdy organizm porusza się prędkością zbliżoną do niej, tego masa się zmienia, a termin zaczyna cieknąć oryginalnie aniżeli w otoczeniu...

Wzory

Ile wzorów trzeba zapamiętać, żeby umieć opisać ruch jednostajny prostoliniowy? Pokażemy, iż żadnego.

Szybkość średnia

Wzorem bywa  v=s/t.  Wystarczy aczkolwiek przypomnieć sobie jednostkę - km/h lub m/s. Podstawmy słowny opis: trasa / czas - i już mamy wzór na prędkość, którego nie trzeba zapamiętywać.

Droga

Wzór w zrozumiały metoda wyprowadzamy ze wzoru na prędkość. (Można sprawdzić poprawność dzięki działaniom na jednostkach: m = m/s \cdot s, czyli droga=prędk \cdot czas)

Czas

Wzór jednocześnie wyprowadzamy ze wzoru na prędkość.

Można wspomnieć o przyspieszeniu - aczkolwiek posiada ono wartość zero, dlatego pojawia się dopiero w następnym rozdziale. To wszystko z ruchu jednostajnego.


Opublikowano w: Ruch jednostajny prostoliniowy Komentarze (4) Czytaj więcej » — Ruch jednostajny prostoliniwy, definicja, wyjaśnienie, ogólnie.
Nie znalazłeś szukanego materiału? Napisz do nas — pomóż nam rozwijać Fizykę dla każdego.