

Niepewność wyniku obliczeń: sumy, iloczyny i potęgi
Prędkości zwykle nie mierzymy bezpośrednio: mierzymy drogę i czas, a następnie dzielimy. Obie niepewności przechodzą na wynik. Sposób ich połączenia zależy od równania i od tego, czy wyniki wejściowe są ze sobą związane.
W tym materiale
Prędkości zwykle nie mierzymy bezpośrednio: mierzymy drogę i czas, a następnie dzielimy. Obie niepewności przechodzą na wynik. Sposób ich połączenia zależy od równania i od tego, czy wyniki wejściowe są ze sobą związane.
Potrzebne wiadomości: Niepewność standardowa, procenty, pierwiastki i proste funkcje.
Niepewności standardowe, nie granice
Dla nieskorelowanych wielkości x i y standardowa niepewność sumy lub różnicy wynosi u_z=\sqrt{u_x^2+u_y^2}. Znak odejmowania nie powoduje odejmowania niepewności. Dla małych niepewności i iloczynu albo ilorazu łączymy kwadratowo niepewności względne: (u_z/|z|)^2=(u_x/x)^2+(u_y/y)^2.
Potęga wymaga dodatkowego czynnika. Gdy z=Cx^a, a C jest dokładną stałą, otrzymujemy w przybliżeniu u_z/|z|=|a|u_x/|x|. To wynik przybliżenia liniowego; dla dużych niepewności lub wielkości bliskich zeru trzeba wrócić do pełnego modelu.
Przykład z prostokątem
Niezależnie zmierzono boki 10,0 cm z u=0,3 cm i 20,0 cm z u=0,8 cm. Pole wynosi 200 cm². Niepewności względne to 3% i 4%, więc względna niepewność pola wynosi 5%, a bezwzględna 10 cm².
Nie można tym samym rachunkiem potraktować pola kwadratu jako iloczynu dwóch niezależnych pomiarów, jeśli oba boki zastępujemy tym samym zmierzonym x. Wtedy S=x^2 i czynnik wynosi 2, a nie pierwiastek z dwóch. Podobnie wspólne przesunięcie zera może skorelować wyniki. Gdy zamiast niepewności standardowych dostajemy wyłącznie twarde granice, analiza najgorszego przypadku wymaga innego rachunku.
Niepewność przechodzi przez model obliczenia
Ostateczny wynik często nie jest bezpośrednim odczytem. Szybkość wyznaczamy z długości i czasu, energię z masy i szybkości, grubość z różnicy dwóch położeń. Mała zmiana każdej danej wpływa na wynik w określony sposób. Trzeba więc zacząć od równania modelu, a nie od zgadywania, czy dodać liczby po znaku ±. Różne równania przenoszą te same niepewności inaczej.
Dla małych zmian można przybliżyć f(x+δx) przez f(x)+f′(x)δx. Pochodna jest współczynnikiem czułości wyniku na zmianę wejścia. Przy wielu niezależnych składnikach dodajemy kwadraty ich standardowych wpływów. Jeśli dane są skorelowane, potrzebne są również kowariancje. Szkolne reguły dla sum, iloczynów i potęg są wygodnymi szczególnymi przypadkami tego rozumowania, a nie trzema niepowiązanymi sztuczkami.
Przykład: odejmowanie dwóch długości
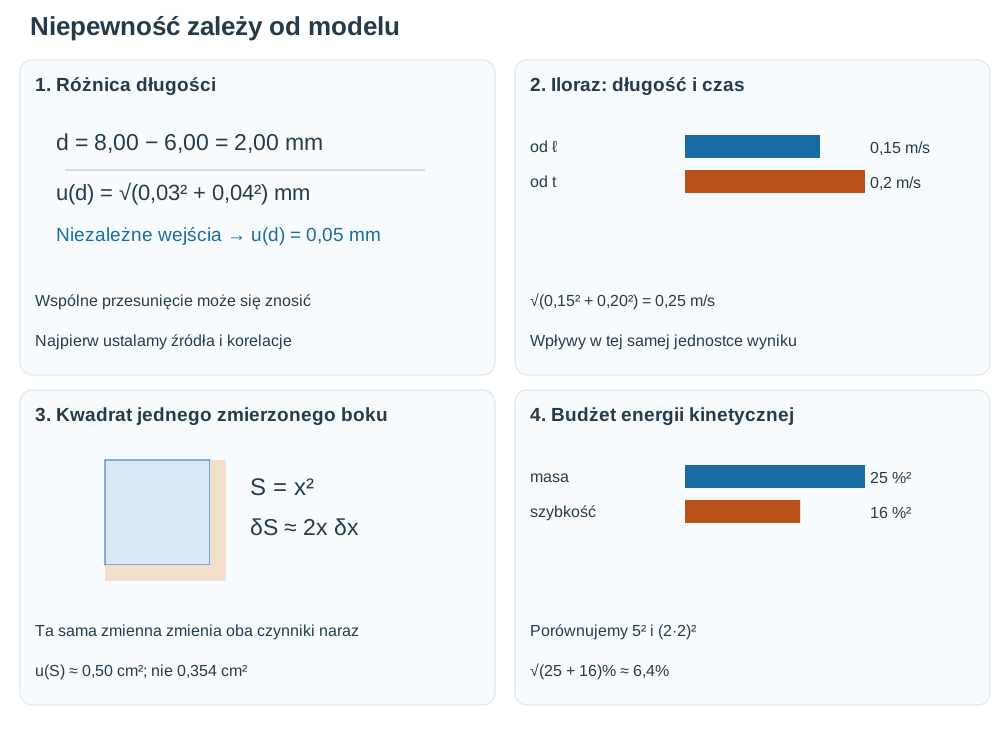
Grubość wyznaczamy jako 8,00−6,00=2,00 mm. Dla niezależnych standardowych niepewności 0,03 i 0,04 mm otrzymujemy √(0,03²+0,04²)=0,05 mm. Znak minus w wyniku nie oznacza odejmowania niepewności: nie wiemy, czy rzeczywiste odchylenia obu pomiarów wzajemnie się skompensowały. Względna niepewność różnicy wynosi 0,05/2,00=2,5%, znacznie więcej niż względna niepewność każdej dużej długości.
Gdyby oba odczyty zawierały dokładnie to samo przesunięcie zera b, składnik b zniósłby się w różnicy (x+b)−(y+b). To przykład korelacji, który wymaga modelu wspólnego wpływu. Nie usprawiedliwia odejmowania niezależnych niepewności 0,03−0,04. Rozpoznanie wspólnego błędu może poprawić pomiar, lecz powinno wynikać z konstrukcji doświadczenia, a nie z chęci uzyskania mniejszego wyniku.
Przykład: iloraz i potęga
Przesłona 0,100 m z u=0,003 m zasłania czujnik przez 0,0200 s z u=0,0008 s. Szybkość 5,00 m/s ma wejściowe względne niepewności 3% i 4%. Ich połączenie daje 5%, czyli u(v)=0,25 m/s. Nie dodajemy centymetrów do sekund; najpierw tworzymy bezwymiarowe ilorazy, a dopiero końcową względną niepewność mnożymy przez wynik z jednostką.
Teraz kwadrat boku x=5,00 cm, u(x)=0,05 cm. Pole 25,00 cm² ma niepewność u(S)≈2x u(x)=0,50 cm². Użycie √2 zamiast 2 zakładałoby dwa niezależne pomiary boków. Tutaj w obu miejscach wzoru występuje dokładnie ten sam wynik. Mała zmiana x zwiększa oba czynniki jednocześnie; to pełna współzależność, nie dwa osobne losowania.
Który pomiar warto poprawić?
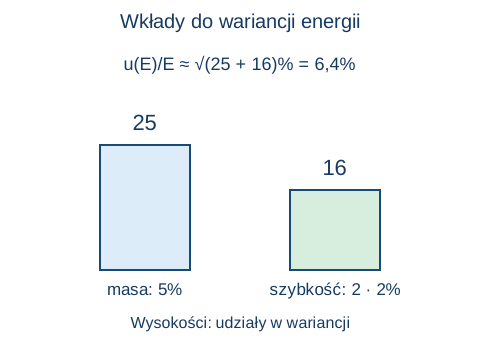
Dla E=mv²/2 niepewność względna masy 5% wnosi do wariancji 25 umownych jednostek procentowych do kwadratu. Niepewność szybkości 2% jest mnożona przez wykładnik 2, więc wnosi 16 takich jednostek. Razem √41%≈6,4%. Większy udział pochodzi od masy, chociaż szybkość występuje w kwadracie. Samo stwierdzenie „we wzorze jest kwadrat, więc zawsze poprawiaj szybkość” jest zbyt proste.
Gdyby niepewność masy zmalała z 5% do 1%, a szybkości pozostała 2%, wynik wyniósłby √(1²+4²)%≈4,12%. Gdyby zamiast tego poprawić szybkość do 1%, przy masie 5% otrzymalibyśmy √(5²+2²)%≈5,39%. Porównanie pokazuje praktyczny sens budżetu niepewności: pomaga wybrać zmianę pomiaru, która rzeczywiście ogranicza niepewność końcowego wyniku.
Granice stosowania i pytanie kontrolne
Reguły względne stają się niewygodne blisko zera, gdzie dzielenie przez wynik może dać ogromną liczbę albo być niemożliwe. Dla dużych niepewności nieliniowość modelu wymaga dokładniejszej analizy. Sprawdź się: czy dwie twarde granice ±0,03 i±0,04 mm dają gwarantowaną granicę±0,05? Nie. W analizie najgorszego przypadku ich wpływy mogą się zsumować do 0,07 mm. Granica i standardowa niepewność opisują inne informacje.
Jak znak w modelu wpływa na korelację
Dla z=x−y pełny rachunek liniowy ma postać u^2(z)=u^2(x)+u^2(y)-2r\,u(x)u(y). Bezwymiarowy współczynnik korelacji r opisuje wspólne wahania wejść i mieści się od −1 do 1. Przy r=0 odzyskujemy regułę z tej lekcji. Przy r=1 i równych niepewnościach znosi się idealnie wspólny składnik. Nie oznacza to zniknięcia odmiennych składników odczytu, których ten model nie zawiera.
Dla ilorazu v=ℓ/t małe zmiany dają \delta v/v\approx\delta\ell/\ell-\delta t/t. Stąd \left[u(v)/v\right]^2\approx a^2+b^2-2rab, gdzie a=u(ℓ)/ℓ, b=u(t)/t. Dla a=3% i b=4% wynik wynosi 5% przy r=0, około 3,61% przy r=0,5 oraz 7% przy r=−1. Korelacja dodatnia zmniejsza tu niepewność ilorazu, bo wzrost mianownika działa przeciwnie do wzrostu licznika. Dla iloczynu znak wyrazu korelacyjnego byłby dodatni.
Sprawdź te trzy przewidywania w pracowni niepewności ilorazu. Suwak korelacji służy do badania skutków założenia. W rzeczywistym pomiarze wartości r nie dobieramy po to, by zmniejszyć wynik: trzeba uzasadnić ją wspólną metodą, danymi lub modelem źródeł niepewności.
Zadania do tego tematu
- Grubość ścianki jako różnica dwóch niezależnych pomiarów
- Niepewność szybkości zmierzonej fotobramką
- Pole kwadratu: dlaczego nie wolno niezależnie liczyć tego samego boku dwa razy?
- Co bardziej ogranicza wyznaczenie energii kinetycznej?
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto