

Swobodne i mieszane końce łańcucha: drgania oraz ruch środka masy
Usunięcie sprężyny przy ścianie zmienia równanie skrajnej masy. Wyprowadzimy warunki dla obu swobodnych końców oraz dla jednego zamocowania. Osobno rozpoznamy wspólny ruch całego łańcucha, który może przenosić energię bez jakiegokolwiek drgania.
W tym materiale
Usunięcie sprężyny przy ścianie zmienia równanie skrajnej masy. Wyprowadzimy warunki dla obu swobodnych końców oraz dla jednego zamocowania. Osobno rozpoznamy wspólny ruch całego łańcucha, który może przenosić energię bez jakiegokolwiek drgania.
Potrzebne wiadomości: Równania łańcucha sprężynowego, kształty modów przy zamocowanych końcach, rzuty na wektory ortonormalne i zasada zachowania pędu.
O końcu łańcucha decyduje rzeczywista siła
W łańcuchu między dwiema ścianami były N mas i N + 1 sprężyn. Teraz usuwamy jedną lub obie skrajne sprężyny. Masy nadal są jednakowe, m > 0, pozostałe sprężyny mają K > 0. Ruch jest podłużny, bez tarcia i zderzeń. Wychylenia xj mierzymy od jednego wybranego położenia równowagi, dodatnio w prawo. Brak ścian oznacza, że wspólne przesunięcie wszystkich mas także jest położeniem równowagi.
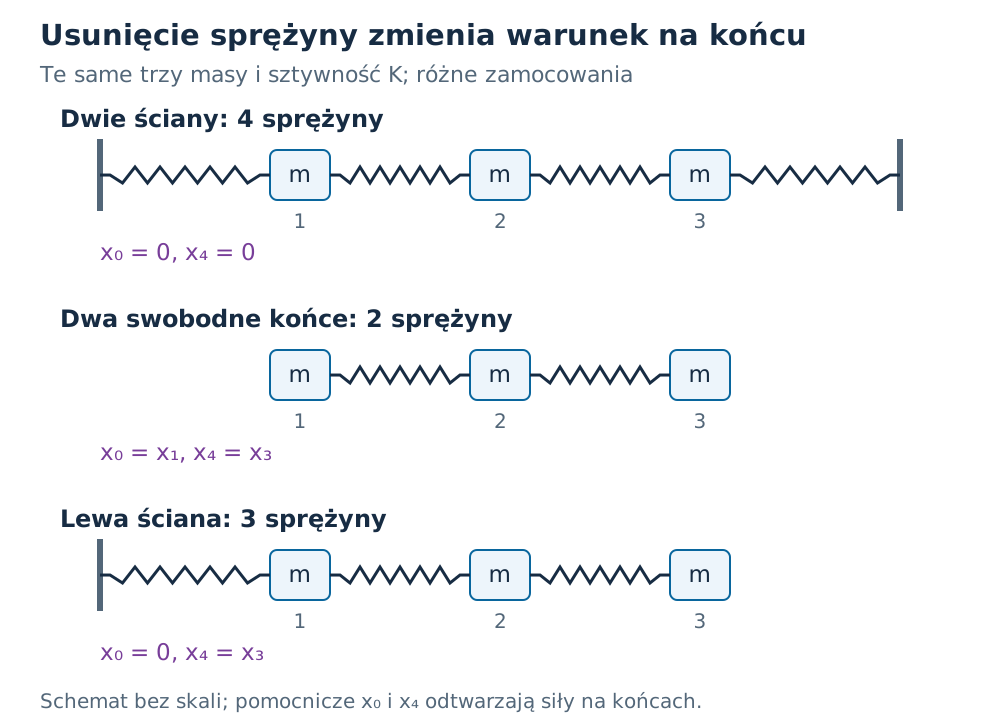
Dla dwóch swobodnych końców i N ≥ 2 pierwsza oraz ostatnia masa mają po jednej sprężynie. Dlatego:
m\ddot x_1=K(x_2-x_1),\qquad m\ddot x_N=K(x_{N-1}-x_N).
Wnętrze nadal spełnia m ẍj = K(xj+1 − 2xj + xj−1). Możemy formalnie użyć tego samego zapisu również na końcach, jeśli przyjmiemy pomocnicze x₀ = x₁ oraz xN+1 = xN. Różnica na nieistniejącym odcinku jest wtedy zerowa. Swobodny koniec nie ma warunku xN = 0: jego masa może się poruszać i przyspieszać pod wpływem sąsiada.
Swobodne końce wybierają kosinusy przesunięte o pół kroku
Dla kształtu Aj = C cos[(j − 1/2)θ] lewy warunek A₀ = A₁ jest spełniony automatycznie, ponieważ cos(−θ/2) = cos(θ/2). Równanie wewnętrzne daje ω² = (4K/m) sin²(θ/2). Na prawym końcu potrzebujemy:
A_{N+1}-A_N=-2C\sin(N\theta)\sin(\theta/2)=0.
N niezależnych, niezerowych kształtów otrzymujemy dla:
\theta_r=\frac{r\pi}{N},\quad A_j^{(r)}=C\cos\left[\left(j-\frac12\right)\frac{r\pi}{N}\right],\quad\omega_r=2\sqrt{\frac Km}\sin\frac{r\pi}{2N},\quad r=0,\ldots,N-1.
W odróżnieniu od obu zamocowanych końców r = 0 daje niezerowy kształt: wszystkie Aj są równe. Natomiast r = N dałoby cos[(j − 1/2)π] = 0 dla każdej masy, więc nie dodaje nowego modu.
Mod zerowy jest ruchem środka masy
Unormowany kształt modu zerowego to ej(0) = 1/√N. Dla r = 1, …, N − 1 używamy ej(r) = √(2/N) cos[(j − 1/2)rπ/N]. Te wektory są ortonormalne. Nie można stosować współczynnika √(2/N) również do r = 0, bo jego suma kwadratów wyniosłaby 2.
Współrzędna q₀ = Σxj/√N jest równa √N razy wychylenie środka masy X. Wszystkie siły sprężyn są wewnętrzne, więc pęd P = Nm Ẋ pozostaje stały. Równanie zerowego modu to q̈₀ = 0, a jego rozwiązanie i energia wynoszą:
q_0(t)=q_0(0)+\dot q_0(0)t,\qquad E_0=\frac m2\dot q_0^2=\frac{P^2}{2Nm}.
Sam cosinus o ω = 0 zgubiłby ruch jednostajny. Wyrażenia sin(ωt)/ω nie podstawiamy jako 0/0: jego granica to t. Zerowa częstość nie znaczy zerowej energii, jeśli środek masy się porusza. Przy tym samym pędzie energia E₀ jest najmniejszą możliwą energią układu; każda energia drgań wewnętrznych jest nieujemnym dodatkiem.
Dla N = 3 trzy kształty można zapisać jako (1; 1; 1), (1; 0; −1) i (1; −2; 1), a częstości to 0, √(K/m), √(3K/m). To inne widmo niż przy dwóch ścianach. Zmieniły się także same kształty: samo skreślenie najniższej niezerowej częstości z dawnej listy nie wystarczy.
Jedna ściana: brak swobodnej translacji
Zostawmy lewą sprężynę przy ścianie, a usuńmy prawą. Jest teraz N sprężyn. Warunki pomocnicze wynoszą x₀ = 0 oraz xN+1 = xN. Dla N ≥ 2 pierwsza masa spełnia m ẍ₁ = K(x₂ − 2x₁), a ostatnia nadal m ẍN = K(xN−1 − xN).
Kształt Aj = C sin(jθ) spełnia lewy warunek. Prawy wymaga:
\sin[(N+1)\theta]-\sin(N\theta)=2\cos\frac{(2N+1)\theta}{2}\sin\frac\theta2=0.
Dla θ = 0 otrzymalibyśmy same zerowe amplitudy. Nie jest to mod translacyjny, ponieważ ściana przywraca układ do równowagi. Pozostały czynnik daje:
\theta_r=\frac{(2r-1)\pi}{2N+1},\quad A_j^{(r)}=C\sin(j\theta_r),\quad\omega_r=2\sqrt{\frac Km}\sin\frac{(2r-1)\pi}{2(2N+1)},\quad r=1,\ldots,N.
W mianowniku jest 2N + 1. Zastąpienie go przez 2N przeniosłoby warunek z pomocniczego odcinka na niewłaściwe miejsce. Skrajna ruchoma masa nie jest ścianą. Dla K/m = 100 s⁻² i N = 3 najniższa częstość to około 4,450 rad/s, a nie 7,654 rad/s jak przy obu ścianach.
Policz energię tylko istniejących sprężyn
Przy swobodnych obu końcach energia potencjalna to KΣ(xj+1 − xj)²/2 dla j = 1, …, N − 1. Przy jednej lewej ścianie dochodzi Kx₁²/2; przy obu dochodzi jeszcze KxN²/2. Brak siły z nieistniejącej sprężyny i brak jej energii to dwa opisy tej samej zmiany modelu.
W granicznym N = 1 trzeba policzyć rzeczywiste sprężyny osobno: przy obu swobodnych końcach nie ma żadnej i ẍ₁ = 0; przy jednej ścianie jest jedna i ω = √(K/m); przy dwóch ścianach są dwie i ω = √(2K/m). Ogólne wzory na widma dają właśnie te wyniki. Zapis dwóch różnych równań dla skrajnych mas był przeznaczony dla N ≥ 2.
Czy swobodny prawy koniec oznacza zerową wypadkową siłę na ostatnią masę?
Nie. Nie ma sprężyny po prawej stronie, ale sprężyna z lewej może działać. Warunek AN+1 = AN usuwa tylko nieistniejący prawy wkład. Rzeczywista masa nadal spełnia m ẍN = K(xN−1 − xN).
Zadania do tego tematu
- Usuń sprężyny przy ścianach: skąd bierze się mod zerowy?
- Pchnięcie środka swobodnego łańcucha: ile energii zostaje w translacji?
- Jedna ściana i trzy masy: sprawdź rzeczywisty warunek swobodnego końca
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto