

Obracające się osie: to samo położenie, różne prędkości
Kamera nieruchoma nad stołem i kamera obracająca się wokół jego środka mogą zarejestrować ten sam ruch jako prostą i jako krzywą. Zaczniemy od samych współrzędnych. Ustalimy, co zmienia obrót osi, a co wynika dodatkowo z ich ruchu w czasie.
W tym materiale
Kamera nieruchoma nad stołem i kamera obracająca się wokół jego środka mogą zarejestrować ten sam ruch jako prostą i jako krzywą. Zaczniemy od samych współrzędnych. Ustalimy, co zmienia obrót osi, a co wynika dodatkowo z ich ruchu w czasie.
Potrzebne wiadomości: Składowe wektora, sinus i cosinus, pochodna po czasie, iloczyn wektorowy. Warto wcześniej przeczytać lekcję „W przyspieszającym wagonie: po co wprowadzamy siłę bezwładności?”.
Dwa układy z jednym początkiem
Układ S jest inercjalny. Układ S′ ma ten sam, nieruchomy początek O i obraca się ze stałą prędkością kątową Ω wokół osi z. Rozpatrujemy ruch w płaszczyźnie xy. Dodatnie Ω oznacza obrót osi x′ w stronę y, przeciwnie do wskazówek zegara, gdy patrzymy od dodatniej osi z na rysunek. Ω może też być ujemne. Przy t = 0 osie obu układów pokrywają się.
Kąt osi wynosi θ = Ωt. Jednostka rad/s przypomina, że we wzorach trygonometrycznych używamy radianów. Obrót o 30° odpowiada π/6 rad; samo wstawienie liczby 30 do sinusa oczekującego radianów da inny wynik.
Zmiana osi nie przesuwa punktu
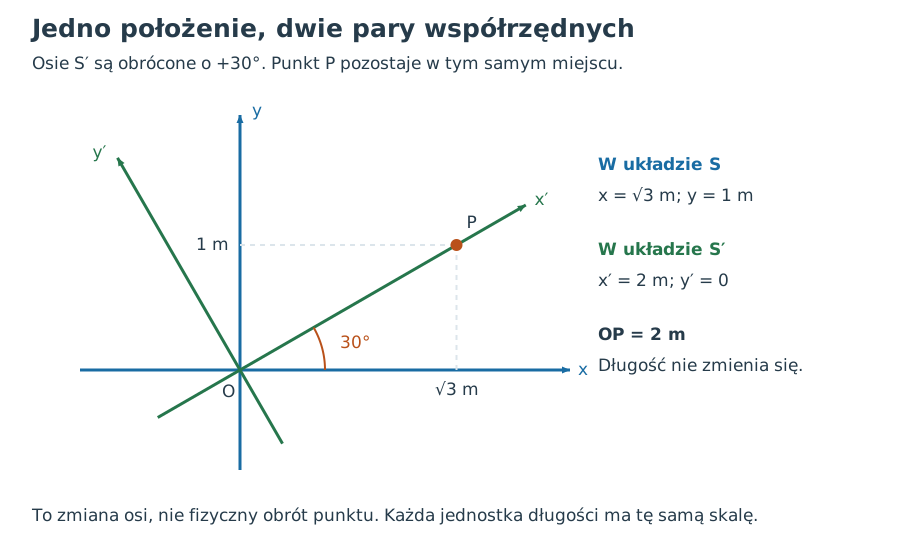
Wektory jednostkowe obracających się osi mają w S składowe ex′ = (cos θ, sin θ) i ey′ = (−sin θ, cos θ). Współrzędna x′ jest rzutem wektora położenia na pierwszą oś, a y′ na drugą. Zatem:
x'=x\cos\theta+y\sin\theta,\qquad y'=-x\sin\theta+y\cos\theta.
To bierna zmiana opisu: fizyczny punkt zostaje na miejscu. Nie obracamy go dodatkowo razem z osiami. Łatwy test znaku: punkt leżący na dodatniej osi x ma po obróceniu osi o +90° współrzędne (0, −x), ponieważ dodatnia oś y′ jest skierowana w lewo.
Transformacja odwrotna brzmi:
x=x'\cos\theta-y'\sin\theta,\qquad y=x'\sin\theta+y'\cos\theta.
W obu opisach odległość od wspólnego początku jest taka sama: x² + y² = x′² + y′². Ta kontrola wykrywa wiele pomyłek rachunkowych, ale nie każdą pomyłkę znaku: zarówno obrót o +θ, jak i o −θ zachowuje długość. Dlatego sprawdzamy również kierunek osi.
Dlaczego prędkości nie wystarczy obrócić?
Dla wektora A = Ax′ex′ + Ay′ey′ zmieniają się zarówno jego składowe, jak i kierunki osi. Różniczkując iloczyny, dostajemy pochodną składowych oraz składnik od ruchu bazy:
\left(\frac{d\vec A}{dt}\right)_S=\left(\frac{d\vec A}{dt}\right)_{S'}+\vec\Omega\times\vec A,\qquad \vec\Omega=\Omega\vec e_z.
Wstawmy położenie r. Pierwszy składnik to prędkość względna v′, wyznaczona ze zmian x′ i y′. Otrzymujemy v = v′ + Ω × r. Jest to równość wektorów, więc przed dodawaniem ich liczb musimy zapisać wszystkie w tej samej bazie. Składowe prędkości inercjalnej wyrażone w osiach prim oznaczmy przez u:
\vec u=R(-\theta)\vec v,\qquad u_{x'}=v_{x'}-\Omega y',\qquad u_{y'}=v_{y'}+\Omega x'.
Symbol R(−θ) oznacza macierz z pierwszej pary równań. u jest tylko obróconym zapisem v, więc |u| = |v|. Natomiast v′ uwzględnia ruch osi i na ogół ma inną wartość. Prim przy prędkości oznacza tutaj pochodną współrzędnych w S′; nie jest jedynie etykietą innych składowych tej samej prędkości.
Przykład: punkt nieruchomy na obracającej się tarczy
Punkt jest przytwierdzony w x′ = 0,50 m, y′ = 0, a Ω = 2,0 rad/s. W S′ ma v′ = 0. W S porusza się po okręgu: u = (0; 1,0) m/s, więc szybkość wynosi 1,0 m/s. Zerowa prędkość względna nie oznacza bezruchu względem laboratorium. Utrzymanie tego ruchu wymaga rzeczywistej siły dośrodkowej; sama zmiana osi nie jest jej źródłem.
Gdy punkt w tej samej chwili przesuwa się po tarczy promieniowo z v′ = (0,30; 0) m/s, jego prędkość inercjalna ma w osiach prim składowe (0,30; 1,0) m/s. Szybkość wynosi √(0,30² + 1,0²) ≈ 1,044 m/s. Nie dodajemy samych wartości 0,30 i 1,0, bo kierunki są prostopadłe.
Warunki początkowe muszą wskazywać układ
„Puszczamy bez pchnięcia” zwykle oznacza zerową prędkość względem ręki albo podłoża. Ręka stojąca na obracającej się tarczy już porusza się względem S. W chwili zwolnienia punkt ma więc prędkość styczną Ω × r, chyba że jest dokładnie na osi. Po odłączeniu od tarczy ta początkowa prędkość nie znika.
Gdy Ω = 0, osie obu układów pozostają zgodne i otrzymujemy v′ = v. Gdy r = 0, znika chwilowy składnik Ω × r, ale obracające się osie nadal mogą zmieniać późniejszy opis ruchu. W następnej lekcji sprawdzimy to na przyspieszeniu. W pracowni dwóch układów można wybrać, w którym układzie podano prędkość początkową.
Zadania do tego tematu
- Jeden punkt i osie obrócone o 30 stopni
- Prędkość względna i prędkość laboratorium
- Wyznacz obrót z dwóch odczytów prędkości
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto