

Ugięcie wspornika: od momentu do krzywizny i pomiaru
Na końcu wystającej listwy zawieszono małe obciążenie. Wiemy już, jak moment zgina przekrój. Teraz połączymy kolejne przekroje w jedną krzywą i sprawdzimy, co o module Younga mówi nachylenie wykresu ugięcia od siły.
W tym materiale
Na końcu wystającej listwy zawieszono małe obciążenie. Wiemy już, jak moment zgina przekrój. Teraz połączymy kolejne przekroje w jedną krzywą i sprawdzimy, co o module Younga mówi nachylenie wykresu ugięcia od siły.
Potrzebne wiadomości: Geometryczny moment pola, związek M=EIκ, pochodna, całkowanie wielomianu i warunki brzegowe.
Co oznacza utwierdzenie?
Wspornik to belka zamocowana na jednym końcu, a swobodna na drugim. W idealnym utwierdzeniu koniec nie przesuwa się ani nie obraca. Nie wystarczy więc narzucić zerowe ugięcie: trzeba również ustalić zerowe nachylenie. Przyjmujemy stałe E i I, długość L od utwierdzenia do punktu działania siły oraz dodatnią wartość F siły skierowanej w dół. Pomijamy ciężar własny albo liczymy przyrost ugięcia względem tej samej belki bez dodatkowego F.
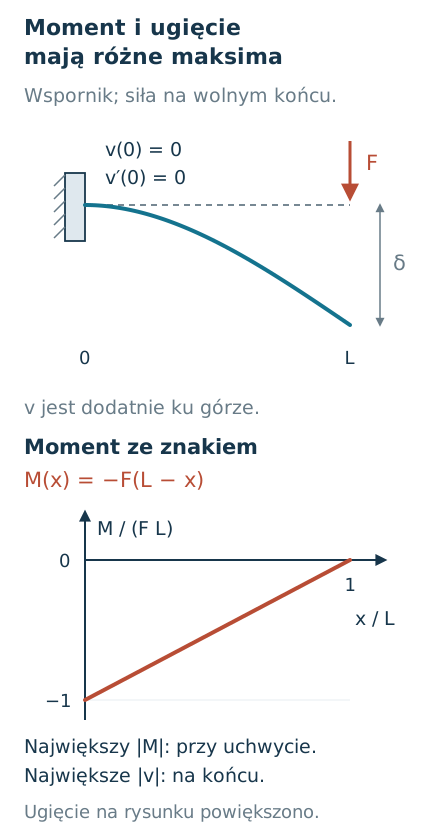
Współrzędna x rośnie od zamocowania do wolnego końca. Przemieszczenie v jest dodatnie ku górze, tak jak y w poprzedniej lekcji; ugięcie pod obciążeniem ma zatem ujemne v. Dodatnią wartość ugięcia w dół oznaczymy δ=−v(L).
Najpierw moment w każdym przekroju
Przetnij w myśli belkę w punkcie x i rozpatrz część od cięcia do wolnego końca. Siła F ma względem cięcia ramię L−x. Daje ujemny moment w naszej konwencji, bo górne włókna wspornika są rozciągane. Stąd M(x)=-F(L-x). Przy zamocowaniu M=−FL, a na swobodnym końcu M=0. Nie należy wstawiać maksymalnego momentu −FL we wszystkich punktach belki.
Dwa całkowania i dwa warunki
Krzywizna płaskiej krzywej wynosi \kappa=\frac{v''}{(1+v'^2)^{3/2}}. Przy małym nachyleniu |v′| mianownik jest bliski 1, więc EI\,v''=-F(L-x). Apostrof oznacza pochodną względem x. Pierwsza całka daje nachylenie osi:
EI\,v'=-F\left(Lx-\frac{x^2}{2}\right)+C_1.
Warunek v′(0)=0 ustala C₁=0. Całkujemy ponownie i używamy v(0)=0, zatem również druga stała jest zerowa:
v(x)=-\frac{F}{EI}\left(\frac{Lx^2}{2}-\frac{x^3}{6}\right)=-\frac{Fx^2(3L-x)}{6EI}.
Na końcu belki \delta=\frac{FL^3}{3EI},\qquad v'(L)=-\frac{FL^2}{2EI}. Dla małych kątów v′ jest w przybliżeniu kątem obrotu w radianach. Iloczyn EI ma jednostkę N·m²; FL³/(EI) ma więc jednostkę m. Maksymalny moment występuje tam, gdzie ugięcie jest zerowe. To nie sprzeczność: moment wyznacza lokalną krzywiznę, a przemieszczenie jest skutkiem krzywizny całego odcinka.
Przykład z cienką listwą
Weźmy L=0,250 m, b=20,0 mm, h=2,00 mm, E=200 GPa i F=0,200 N. Moment pola jest równy I=\frac{0{,}0200\,(0{,}00200)^3}{12}=1{,}3333\cdot10^{-11}\,\mathrm{m^4}, więc EI=2,6667 N·m². Otrzymujemy δ=0,3906 mm i v′(L)=−0,002344. Małe nachylenie jest zgodne z przybliżeniem geometrycznym. Największe naprężenie od zginania wynosi 3,75 MPa; samo sprawdzenie nachylenia nie zastępuje sprawdzenia sprężystej odpowiedzi materiału.
Dwukrotnie większa długość przy tym samym F, E i przekroju daje osiem razy większe δ. Dwukrotnie większa grubość h przy niezmienionym b daje osiem razy większe I, a więc osiem razy mniejsze δ. Obydwa wnioski wymagają zachowania tych samych warunków podparcia i sposobu obciążenia.
Wyznaczenie modułu z kilku odczytów
W modelu δ=sF, gdzie s=\frac{L^3}{3EI},\qquad E=\frac{L^3}{3Is}. s jest podatnością na końcu wspornika i ma jednostkę m/N. Jeśli wskaźnik ma stałe przesunięcie zera d₀, odczyt wynosi d=d₀+sF. Iloraz d/F zależy wtedy od wybranego obciążenia, natomiast nachylenie prostej nadal daje s. Dopasowujemy prostą z wyrazem wolnym, zamiast wymuszać przejście przez początek.
W rzeczywistym pomiarze utrzymuj tę samą długość wysięgu, punkt przyłożenia siły i kierunek odczytu. Zmierz grubość w kilku miejscach. Zwiększaj i zmniejszaj obciążenie, wracając do początkowego stanu; porównaj powtórzenia i reszty od prostej. To pozwala zauważyć przesunięcie zamocowania, trwałe ugięcie lub zależność od czasu. Dane idealnie leżące na prostej, jak w zadaniu, służą nauce rachunku i nie są dowodem jakości rzeczywistego stanowiska.
Dla prostokąta E=\frac{4L^3}{bh^3s}. W przybliżeniu małych błędów względnych \frac{\Delta E}{E}\approx3\frac{\Delta L}{L}-\frac{\Delta b}{b}-3\frac{\Delta h}{h}-\frac{\Delta s}{s}; to wzór na zmianę ze znakiem, a nie gotowa reguła dodawania niepewności. Pokazuje, dlaczego zawyżenie h o około 1% zaniża wyznaczone E o około 3%. Niepewności niezależnych pomiarów trzeba propagować osobno.
Gdy obraca się także uchwyt
Jeśli zamocowanie obraca się o mały kąt θ₀, ale nie przesuwa, dochodzi składnik v₀(x)=θ₀x. Krzywizna tego składnika jest zerowa, a przemieszczenie końca nie. Dla liniowej sprężyny obrotowej o sztywności Kθ moment FL daje dodatkowe ugięcie \delta_{\mathrm{uchwyt}}=\frac{FL^2}{K_\theta}. Dlatego większy odczyt δ nie musi oznaczać mniejszego modułu materiału. Stałe przesunięcie zera i podatny uchwyt to różne problemy: pierwszy zmienia wyraz wolny, drugi nachylenie wykresu.
Zadania do tego tematu
- Ta sama listwa: wpływ długości i grubości na ugięcie
- Moduł Younga z wykresu z przesuniętym zerem
- Podatny uchwyt udaje miększy materiał
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto