

Dwa sprzężone oscylatory: dlaczego mają dwa mody normalne?
Połączenie dwóch ciężarków sprężyną zmienia ruch obu. Znajdziemy dwa szczególne sposoby wspólnego drgania, wyprowadzimy ich częstości i sprawdzimy, kiedy wolno używać ruchu zgodnego oraz przeciwnego.
W tym materiale
Połączenie dwóch ciężarków sprężyną zmienia ruch obu. Znajdziemy dwa szczególne sposoby wspólnego drgania, wyprowadzimy ich częstości i sprawdzimy, kiedy wolno używać ruchu zgodnego oraz przeciwnego.
Potrzebne wiadomości: Prawo Hooke’a, druga zasada dynamiki, oscylator harmoniczny, pochodne sinusa i cosinusa.
Co zmienia sprężyna pomiędzy dwoma ciężarkami?
Jeden oscylator opisujemy jedną współrzędną. Po połączeniu dwóch ciężarków siła działająca na pierwszy zależy także od położenia drugiego. Nie wystarczy więc dwa razy użyć wzoru dla osobnej sprężyny. Możemy jednak znaleźć takie wspólne ruchy, w których proporcja wychyleń jest stała. Nazywamy je modami normalnymi, czyli postaciami drgań własnych.
Punktem wyjścia są faza i energia oscylatora harmonicznego oraz prawo Hooke’a. Tutaj nie ma zewnętrznego wymuszenia ani tłumienia. Ruch rozpoczynają zadane położenia i prędkości.
Najpierw określamy układ i znaki
Dwa identyczne ciężarki o masie m przesuwają się poziomo. Każdy jest połączony z nieruchomą ścianą sprężyną o sztywności k, a sprężyna łącząca ciężarki ma sztywność κ. Wszystkie sprężyny są nieważkie i liniowe; pomijamy opory oraz ruch ścian. W położeniu równowagi wszystkie sprężyny mają długości naturalne. Przyjmujemy m > 0, k > 0, κ ≥ 0. Współrzędne x₁ i x₂ mierzymy od położeń równowagi, obie dodatnio w prawo. Nie są to odległości ciężarków od ścian.
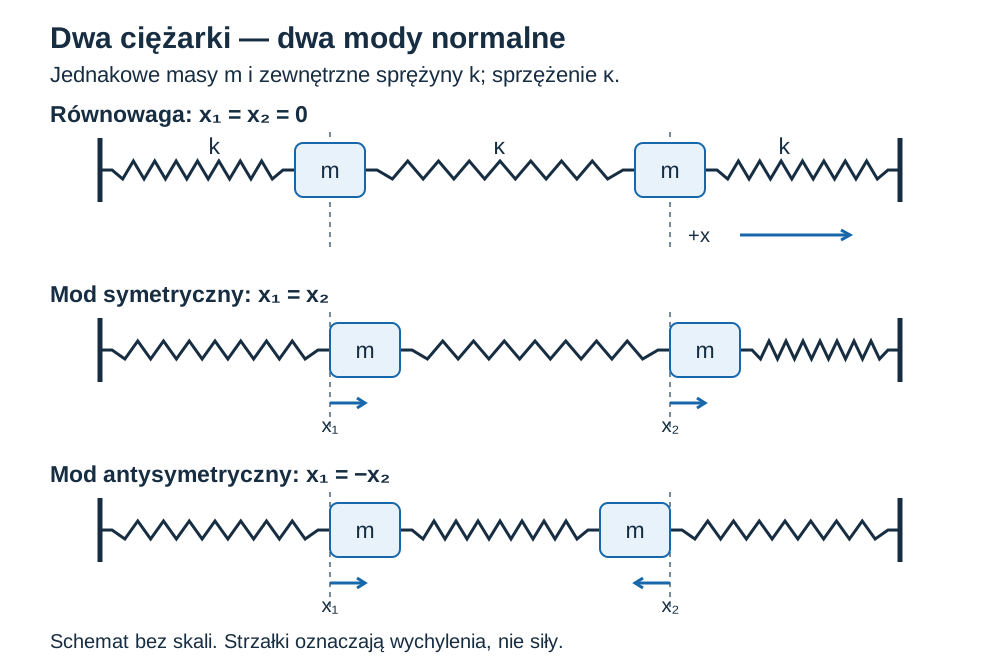
Zmiana długości środkowej sprężyny to x₂ − x₁. Jeśli prawy ciężarek przesuniemy w prawo bardziej niż lewy, sprężyna zostanie rozciągnięta: pociągnie lewy w prawo, a prawy w lewo. Druga zasada dynamiki daje:
m\ddot x_1=-kx_1+\kappa(x_2-x_1),\qquad m\ddot x_2=-kx_2-\kappa(x_2-x_1).
Kropka nad symbolem oznacza pochodną po czasie: ẋ jest prędkością, ẍ przyspieszeniem. Siły środkowej sprężyny są przeciwne, lecz działają na różne ciała. W sumie równań się zniosą, w równaniu każdego ciężarka pozostają istotne.
Ruch zgodny: środkowa sprężyna nie zmienia długości
Jeżeli przez cały ruch x₁ = x₂, mamy x₂ − x₁ = 0. Oba ciężarki podlegają wtedy tylko swoim zewnętrznym sprężynom. Równanie ma postać m ẍ = −kx, więc częstość kołowa modu symetrycznego wynosi:
\omega_s=\sqrt{k/m}.
Indeks s oznacza mod symetryczny. Sprzężenie nie zwiększa tej częstości, ponieważ w tym konkretnym ruchu jego sprężyna nie pracuje. Nie znaczy to, że możemy ją pominąć przy dowolnym ruchu.
Ruch przeciwny: skąd bierze się czynnik dwa?
W modzie antysymetrycznym x₁ = −x₂. Jeśli x₁ = x, to x₂ = −x i zmiana długości sprzężenia wynosi −2x. Na pierwszy ciężarek działa zatem −kx − 2κx. Drugi wykonuje ruch przeciwny z tą samą częstością:
\omega_a=\sqrt{(k+2\kappa)/m}.
Czynnik 2 nie wynika z istnienia dwóch środkowych sprężyn. Sprężyna jest jedna, ale oba jej końce przesuwają się w przeciwne strony. Dla κ > 0 mod antysymetryczny ma większą częstość niż symetryczny. Częstotliwość w hercach to f = ω/(2π), a okres T = 2π/ω. Nie wolno utożsamiać liczby radianów na sekundę z liczbą pełnych cykli na sekundę.
Suma i różnica rozdzielają równania
Wprowadźmy współrzędne qₛ = (x₁ + x₂)/2 oraz qₐ = (x₁ − x₂)/2. Można odzyskać x₁ = qₛ + qₐ i x₂ = qₛ − qₐ, więc nie tracimy informacji. Dodanie i odjęcie równań sił daje dwa niezależne równania:
\ddot q_s+\omega_s^2q_s=0,\qquad \ddot q_a+\omega_a^2q_a=0.
To jest praktyczny sens modów: skomplikowany wspólny ruch rozkładamy na dwa proste drgania. Współrzędna qₛ nie jest położeniem dodatkowego, trzeciego ciężarka; opisuje symetryczną część ruchu obu rzeczywistych mas. Szczegółowy dobór amplitud i faz z warunków początkowych rozwija następna lekcja.
Przykład i kontrola modelu
Dla m = 2,00 kg, k = 18,0 N/m i κ = 16,0 N/m otrzymujemy ωₛ = √9 = 3,00 rad/s oraz ωₐ = √25 = 5,00 rad/s. Okresy wynoszą odpowiednio około 2,094 s i 1,257 s. Jednostka k/m to s⁻²; pierwiastek ma poprawną jednostkę częstości.
Aby wzbudzić wyłącznie mod symetryczny, trzeba nadać obu masom nie tylko jednakowe początkowe wychylenia, lecz także jednakowe początkowe prędkości. Jeśli położenia są zgodne, ale jedna masa dostaje inne pchnięcie, wzbudzamy również drugi mod. Pojedyncze zdjęcie nie wystarcza do rozpoznania całego ruchu.
Po usunięciu sprzężenia κ = 0 obie częstości stają się równe. Każdy ciężarek może wtedy drgać niezależnie; wybór sumy i różnicy nadal jest możliwy, lecz nie wyróżnia dwóch różnych częstości. Przy nierównych masach lub różnych zewnętrznych sprężynach zwykle nie wystarczą kształty (1; 1) i (1; −1). Trzeba ponownie rozwiązać równania, a nie podstawić średnią masę do powyższych wzorów.
Co zmieni dwukrotne zwiększenie κ przy niezmienionych m i k?
ωₛ pozostanie bez zmian, a ωₐ wzrośnie z √((k + 2κ)/m) do √((k + 4κ)/m). Nie podwoi się automatycznie: sztywność występuje pod pierwiastkiem, a zewnętrzne sprężyny nadal wnoszą k.
Zadania do tego tematu
- Dwie częstości i siły w przeciwnych wychyleniach
- Wyznacz sztywności z dwóch zmierzonych częstotliwości
- Czy jeden kadr wystarcza do rozpoznania modu?
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto