

Równania Eulera: obrót swobodny i niestabilność osi pośredniej
Przy zerowym momencie siły wektor momentu pędu pozostaje stały w przestrzeni. Nie wynika z tego, że każda składowa prędkości kątowej zapisana na obracającej się bryle jest stała. Równania Eulera pozwalają rozdzielić te stwierdzenia i wyjaśnić, dlaczego obrót wokół osi pośredniej reaguje inaczej na małe zaburzenie.
W tym materiale
Przy zerowym momencie siły wektor momentu pędu pozostaje stały w przestrzeni. Nie wynika z tego, że każda składowa prędkości kątowej zapisana na obracającej się bryle jest stała. Równania Eulera pozwalają rozdzielić te stwierdzenia i wyjaśnić, dlaczego obrót wokół osi pośredniej reaguje inaczej na małe zaburzenie.
Potrzebne wiadomości: Osie główne, składowe momentu pędu, pochodna wektora i podstawowe rozwiązania równania y″ = ay.
Dwa sposoby opisania tego samego wektora
Pozostajemy przy idealnie sztywnej bryle i środku masy G. Zewnętrzny moment siły względem G jest równy zeru. W laboratoryjnych osiach inercjalnych zachodzi dL/dt = 0. W osiach głównych przytwierdzonych do bryły momenty I₁, I₂, I₃ są stałe, ale same osie się obracają. Zapis L = L₁e₁+L₂e₂+L₃e₃ trzeba różniczkować razem z wektorami ei.
Wektor jednostkowy związany z bryłą spełnia dei/dt = ω × ei. Jest to geometryczny opis zmiany kierunku osi, nie wprowadzenie dodatkowego oddziaływania. Pochodna laboratoryjna L zawiera więc pochodne składowych w bryle oraz składnik ω × L. Dla zadanego momentu τ otrzymujemy τ = (dL/dt)bryła + ω × L.
Trzy sprzężone równania
Podstawiamy Li = Iiωi i zerujemy τ. Dla prawoskrętnego układu osi głównych:
\begin{aligned}I_1\dot\omega_1&=(I_2-I_3)\omega_2\omega_3,\\I_2\dot\omega_2&=(I_3-I_1)\omega_3\omega_1,\\I_3\dot\omega_3&=(I_1-I_2)\omega_1\omega_2.\end{aligned}
Kropka oznacza zmianę składowej względem czasu. Równania są nieliniowe: zawierają iloczyny niewiadomych. Przy obrocie dokładnie wokół jednej osi głównej dwa składniki ω są zerowe, więc wszystkie pochodne znikają. To odpowiedź o idealnym stanie początkowym. Pytanie o stabilność brzmi inaczej: co stanie się po bardzo małej zmianie kierunku ω?
Dwie kontrole obliczeń
Energia T = ΣIiωi²/2 i kwadrat długości momentu pędu L² = ΣIi²ωi² są stałe. Po zróżniczkowaniu i użyciu trzech równań współczynniki przy ω₁ω₂ω₃ sumują się do zera. Same składowe L w bryle mogą się zmieniać; stałość sumy ich kwadratów nie wymaga stałości każdej z nich.
Dla I = (0,020; 0,030; 0,040) kg·m² oraz ω = (2; 3; 4) rad/s dostajemy T = 0,495 J i L² = 0,0353 (kg·m²/s)². Pochodne składowych wynoszą (−6; 16/3; −1,5) rad/s². Nie są zerowe, mimo zerowego momentu zewnętrznego. Opisują zmianę w bazie bryły i są zgodne z obiema kontrolami zachowania.
Małe zaburzenie osi pośredniej
Uporządkujmy momenty: I₁ < I₂ < I₃. Niech bryła prawie obraca się wokół osi 2 z ω₂ ≈ Ω₀, a a = ω₁ oraz b = ω₃ będą dużo mniejsze od |Ω₀|. Równanie na zmianę ω₂ zawiera iloczyn ab, czyli wyraz drugiego rzędu. W pierwszym przybliżeniu pomijamy go i traktujemy Ω₀ jako stałą. Pozostałe dwa równania są liniowe:
\dot a=\frac{I_2-I_3}{I_1}\Omega_0b,\qquad\dot b=\frac{I_1-I_2}{I_3}\Omega_0a,\qquad\ddot a=\kappa^2a,
\kappa=|\Omega_0|\sqrt{\frac{(I_3-I_2)(I_2-I_1)}{I_1I_3}}.
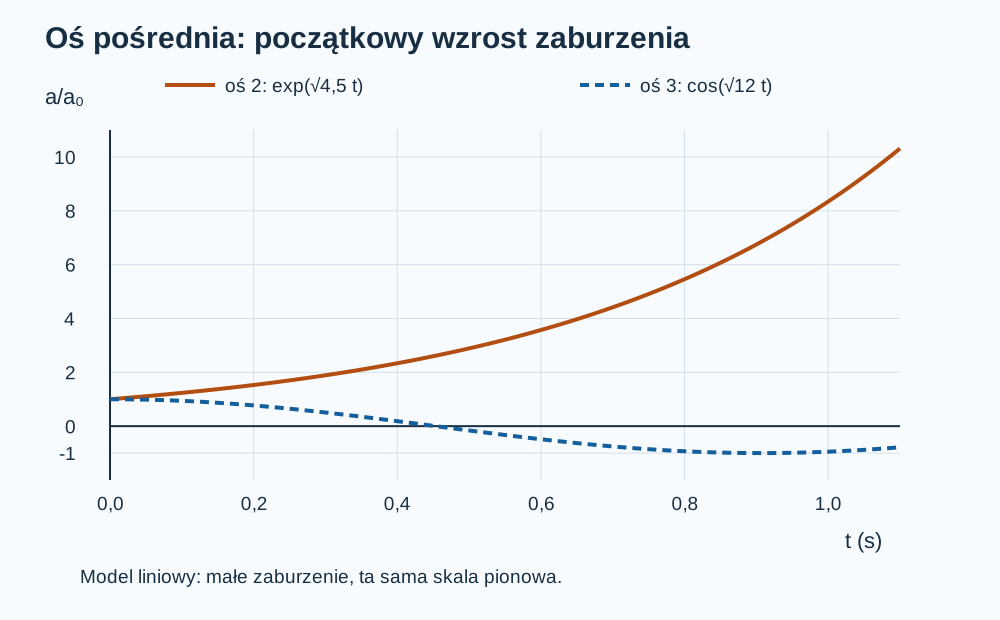
Iloczyn dwóch ujemnych różnic w sprzężonych równaniach jest dodatni. Rozwiązanie ma postać A exp(κt)+B exp(−κt). Ogólne małe zaburzenie zawiera składnik rosnący. Szczególne warunki początkowe bez niego nie czynią całej osi stabilną: dowolnie mała domieszka rosnącego rozwiązania z czasem się ujawni.
Co zmienia się dla osi skrajnych?
Po analogicznym rozwinięciu wokół osi o najmniejszym albo największym I współczynnik przy zaburzeniu ma przeciwny znak. Otrzymujemy równanie oscylatora, a małe zaburzenia pozostają ograniczone. Dla powyższych momentów i obrotu 6 rad/s wokół osi 3 częstość małych oscylacji wynosi √12 ≈ 3,4641 s⁻¹. Wokół osi 2 współczynnik wzrostu to √4,5 ≈ 2,1213 s⁻¹. Stabilność nie oznacza wygasania zaburzenia; w modelu bez tarcia oscylacje mogą trwać.
Przy równych momentach nie wolno mechanicznie stosować wniosku o trzech różnych osiach. W bryle osiowo symetrycznej jeden z czynników w analizie może zniknąć, a rodzina równoważnych osi ma inną strukturę. Najpierw należy sprawdzić założenie I₁ < I₂ < I₃. Również numer osi nie ma treści fizycznej sam w sobie: pośrednia jest ta o pośredniej wartości I, a nie zawsze oś nazwana y na rysunku.
Granica wniosku jest częścią rozwiązania
Wzrost wykładniczy obowiązuje tylko, dopóki |a| i |b| są małe względem |Ω₀|. Pełne równania zachowują skończone T i L², więc nie przewidują nieograniczonej prędkości kątowej. Gdy zaburzenie staje się duże, przybliżenie liniowe przestaje opisywać ruch. Ponadto same składowe ω nie dają obrazu położenia bryły: do odtworzenia orientacji trzeba dodatkowo całkować zmianę jej osi.
Twierdzenie o stabilności osi skrajnych dotyczy idealnego, swobodnego, niedyssypacyjnego modelu. Elastyczne części lub ruch cieczy mogą zamieniać energię obrotu na energię wewnętrzną przy zachowanym całkowitym L. Wtedy argument o stałym T już nie działa. Rozpoznanie takiej zmiany w danych nie wymaga automatycznie postulowania zewnętrznego momentu; wymaga ponownego sprawdzenia modelu sztywności i bilansu energii.
Zadania do tego tematu
- Zerowy moment siły i trzy niezerowe pochodne
- Oś pośrednia: czas dziesięciokrotnego wzrostu zaburzenia
- Stały moment pędu, mniejsza energia: który model zawiódł?
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto