

Odwracanie zasilania mostka: przesunięcie zera, nierówne napięcia i dryf
Odczyt 1 mV nie musi w całości pochodzić od czujnika. Zmieńmy znak zasilania i sprawdźmy, które składniki odczytu zmieniają się razem z nim, a które pozostają.
W tym materiale
Odczyt 1 mV nie musi w całości pochodzić od czujnika. Zmieńmy znak zasilania i sprawdźmy, które składniki odczytu zmieniają się razem z nim, a które pozostają.
Potrzebne wiadomości: Charakterystyka niezrównoważonego mostka, funkcja liniowa, średnia i różnica liczb ze znakiem.
Sygnał i przesunięcie zera
Załóżmy, że mostek i detektor są liniowe względem zasilania, a opory podczas pomiaru nie zmieniają się. Dla ustalonego czujnika fizyczne napięcie na detektorze jest równe vU_z, gdzie v jest bezwymiarową charakterystyką wyliczoną w poprzedniej lekcji. Miernik dodaje stałe przesunięcie zera b. Jego odczyt ma postać:
y=vU_z+b.
Przesunięcie b może opisywać niezmienny w czasie błąd zera toru odczytu. To uproszczony model: nie traktujemy b jako dodatkowej baterii wymuszającej prąd w detektorze. Gdy rzeczywiste źródło napięcia zakłócającego znajduje się wewnątrz obwodu i zmienia jego prądy, trzeba uwzględnić jego połączenie.
Dwa odczyty przy jednakowym module zasilania
Zmieniając U_z z +U na −U, zachowujemy podłączenie wejść detektora. Nie zamieniamy równocześnie jego przewodów. Otrzymujemy y₊ = vU + b i y₋ = −vU + b. Odejmowanie usuwa stałe b, a dodawanie usuwa sygnał:
A=\frac{y_+-y_-}{2}=vU,\qquad b=\frac{y_++y_-}{2}.
A jest sygnałem odpowiadającym dodatniemu zasilaniu, nie modułem każdego odczytu. Ujemne wartości trzeba zachować. Para 2,6 mV i −1,4 mV daje A = 2,0 mV oraz b = 0,6 mV. Średnia modułów także wynosi tu 2,0 mV, ale to przypadkowe: gdy b przewyższy sygnał, oba odczyty mogą być dodatnie i metoda modułów zawiedzie.
W pracowni można ustawić b = 10 mV oraz małe niezrównoważenie. Zapisz oba znaki zasilania i sprawdź różnicę odczytów. Nawet gdy oba są dodatnie, ich różnica nadal zawiera sygnał. Odtworzone v = A/U podstawiamy do dokładnej charakterystyki obciążonego mostka. Odwrócenie usuwa założone b, ale nie obciążenie detektorem ani nieliniowość względem zmiany oporu.
Co zrobić, gdy plus i minus mają różne wartości?
Niech dodatnie zasilanie wynosi +U_a, a ujemne −U_b, gdzie U_a i U_b są dodatnimi modułami, osobno zmierzonymi. Wtedy:
y_+=vU_a+b,\qquad y_-=-vU_b+b.
Po odjęciu mamy y₊ − y₋ = v(U_a+U_b). Wstawienie otrzymanego v z powrotem daje:
v=\frac{y_+-y_-}{U_a+U_b},\qquad b=\frac{U_b y_+ +U_a y_-}{U_a+U_b}.
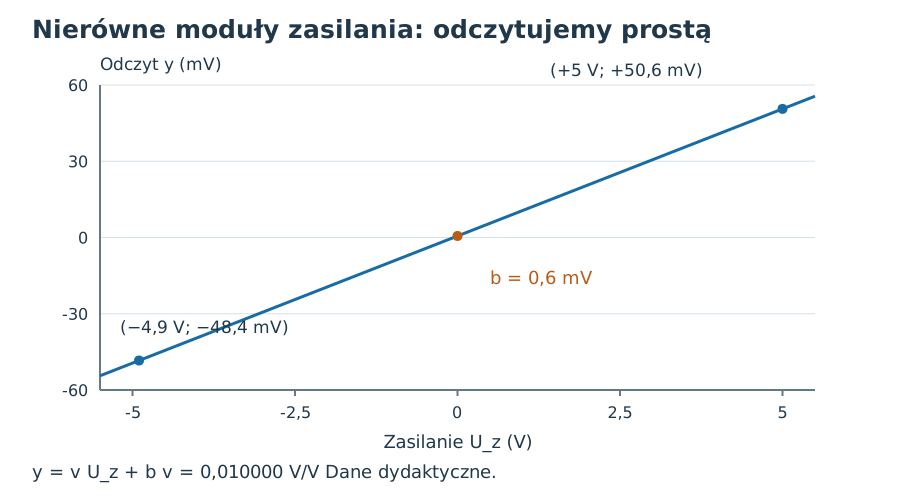
Zwykła półróżnica odpowiada teraz zasilaniu (U_a+U_b)/2, a nie koniecznie U_a. Zwykła półsuma zawiera składnik v(U_a−U_b)/2 i nie jest samym b. Należy zapisać rzeczywiste napięcia wzbudzenia, a nie wyłącznie położenie przełącznika.
Gdy odczyt i zasilanie mierzy ten sam tor z jednym wspólnym mnożnikiem skali, ich iloraz może usunąć ten mnożnik. Jest to sens pomiaru ilorazowego, nazywanego też ratiometrycznym. Nie wynika z tego usunięcie osobnych błędów obu kanałów, przesunięcia zera, oporów przewodów ani różnych zmian w czasie.
Przesunięcie zera zmienia się podczas pomiaru
Dla równych modułów zasilania, ale b₊ ≠ b₋, półróżnica wynosi A + (b₊−b₋)/2. Wolny dryf nie znika tylko dlatego, że przełącznik ma dwa położenia. Użyteczny jest cykl trzech pomiarów +, −, + w równych odstępach czasu. Przy stałym A i liniowym dryfie b(t) = b₀ + at:
y_0=A+b_0,\quad y_1=-A+b_0+a\Delta t,\quad y_2=A+b_0+2a\Delta t.
Średnia pierwszego i trzeciego odczytu odpowiada chwili środkowej. Odejmujemy od niej środkowy odczyt, a następnie dzielimy przez dwa:
A=\frac{y_0-2y_1+y_2}{4},\qquad b(\Delta t)=\frac{y_0+2y_1+y_2}{4}.
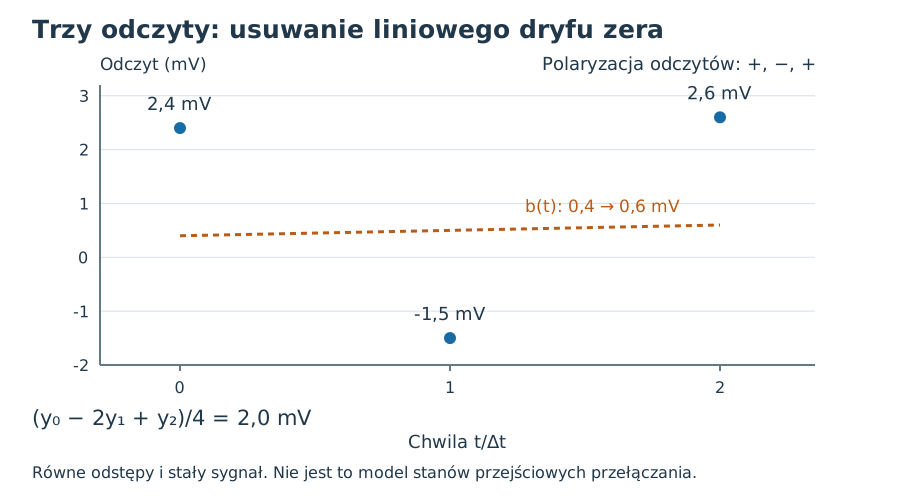
Nie jest to uniwersalny filtr wszystkich zmian. Krzywizna dryfu daje pozostały błąd [b₀−2b₁+b₂]/4, a zmiana samego czujnika łamie założenie stałego A. Jeśli odstępy czasu nie są równe, średnia arytmetyczna skrajnych odczytów nie odpowiada chwili środkowej; trzeba interpolować z rzeczywistych czasów.
Jak zaplanować serię
- Ustal i zapisz połączenia, opory wzorcowe, opór wejściowy detektora oraz znak U_d.
- Po każdym przełączeniu zaczekaj na ustalenie odczytu. Zbyt krótki czas może wprowadzić stany przejściowe, których model stałoprądowy nie opisuje.
- Zachowaj możliwie niezmienne warunki czujnika. Powtórz pełny cykl, aby sprawdzić stabilność, zamiast uznawać pojedynczą parę za kontrolę dryfu.
- Oblicz v z zapisanych odczytów i zasilania, a dopiero potem wyznacz zmianę oporu. Zachowaj odczyty surowe, aby korektę można było odtworzyć.
Model interaktywny oblicza parę przy jednakowym module zasilania i stałym b. Nie generuje szumu ani dryfu. Zadania poniżej pokazują przypadki, w których te założenia wymagają rozszerzenia.
Czy odwracanie zasilania usuwa każdy błąd cieplny?
Nie. Usuwa tylko składnik zgodny z przyjętym modelem, pozostający taki sam po zmianie znaku w czasie danej pary. Zmiana temperatury może wpływać na opór czujnika, napięcia zakłócające i skalę odczytu. Wtedy potrzebne są dodatkowe obserwacje lub dokładniejszy model.
Zadania do tego tematu
- Od pary odczytów do oporu bez błędu zera
- Nierówne napięcia wzbudzenia i fałszywe przesunięcie zera
- Trzy przełączenia i granice usuwania dryfu
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto