

Kalibracja odwrotna: siła z napięcia i niepewność całego przeliczenia
Po wzorcowaniu chcemy wykonać pomiar: z nowego napięcia odzyskać siłę. Samo odwrócenie prostej jest łatwe. Trudniej zachować informację o niepewnych, powiązanych współczynnikach oraz rozpoznać sytuację, w której takie odwrócenie przestaje być wiarygodne.
W tym materiale
Po wzorcowaniu chcemy wykonać pomiar: z nowego napięcia odzyskać siłę. Samo odwrócenie prostej jest łatwe. Trudniej zachować informację o niepewnych, powiązanych współczynnikach oraz rozpoznać sytuację, w której takie odwrócenie przestaje być wiarygodne.
Potrzebne wiadomości: Prosta kalibracji, wariancje i kowariancja współczynników, pochodne cząstkowe oraz standardowa niepewność średniej niezależnych odczytów.
Odwracamy model odpowiedzi czujnika
Dla kalibracji Ū=aF+b nowy odczyt U* daje oszacowanie:
\widehat F=\frac{U_*-\widehat b}{\widehat a},\qquad \widehat a\ne0.
To odwrócenie modelu wcześniej dopasowanego z niepewnościami napięć. Nie zamieniamy automatycznie osi w tabeli i nie wykonujemy drugiej zwykłej regresji F(U). Taki zabieg traktowałby niepewne napięcia jak dokładne wejście i rozwiązywałby inny problem.
Przyjmijmy najpierw, że nowy odczyt jest niezależny od danych użytych do kalibracji i ma znaną standardową niepewność u(U*). Współczynniki â i b̂ pochodzą z tej samej kalibracji, więc ich kowariancję Cab zachowujemy. Wartości wzorców siły nadal traktujemy jako dokładne w przyjętym modelu.
Trzy współczynniki czułości
Różniczkujemy funkcję F=(U−b)/a, a potem obliczamy pochodne przy oszacowanych parametrach i odczycie:
\frac{\partial F}{\partial U}=\frac1{\widehat a},\qquad \frac{\partial F}{\partial b}=-\frac1{\widehat a},\qquad \frac{\partial F}{\partial a}=-\frac{\widehat F}{\widehat a}.
Dwie ostatnie pochodne mają ten sam znak, jeżeli F̂ jest dodatnia. Dlatego przed składnikiem zawierającym Cab pojawia się plus; sama kowariancja może być ujemna. Liniowa propagacja daje:
u^2(\widehat F)\approx\frac{u^2(U_*)+u^2(\widehat b)+\widehat F^2u^2(\widehat a)+2\widehat F C_{ab}}{\widehat a^2}.
Każdy składnik licznika ma jednostkę V², a mianownik V²/N², więc wynik ma N². Gdy kalibracja spełnia założenia poprzedniej lekcji, ten sam wzór można zapisać czytelniej:
u^2(\widehat F)\approx\frac1{\widehat a^2}\left[u^2(U_*)+\frac1S+\frac{(\widehat F-\overline F_w)^2}{D}\right].
Niepewność jest więc powiązana z odległością wyniku od środka kalibracji. Usunięcie kowariancji z pierwszej postaci sprawiłoby, że rachunek mógłby zależeć od dowolnego wyboru początku osi siły.
Przykład i granica poprawy przez powtarzanie
Kalibracja A ma â≈0,199827586 V/N, b̂≈0,099310345 V, S=25 000 V−2, D=29 000 N²/V² oraz F̄w=1,8 N. Dla U*=0,500 V i u(U*)=0,010 V otrzymujemy F̂≈2,005177 N oraz u(F̂)≈0,059518 N. Praktyczny zapis wyniku to około 2,005 N z niepewnością standardową 0,060 N; nie jest to gwarantowany przedział ±0,060 N ani automatyczny przedział 95%.
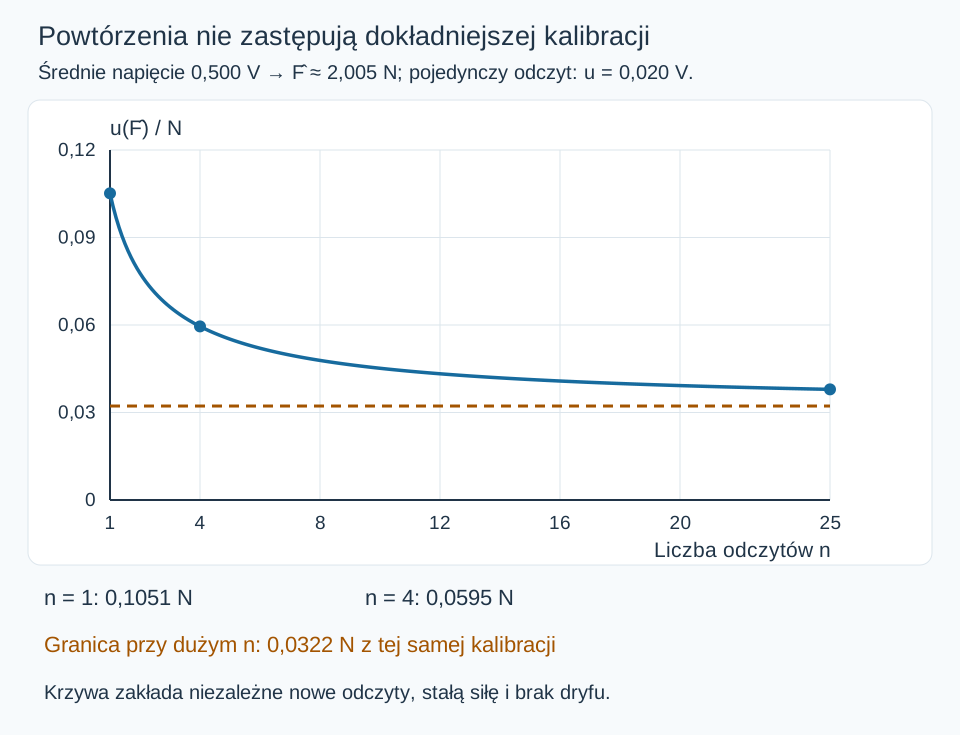
Jeżeli pojedynczy niezależny odczyt ma u0=0,020 V, średnia n takich odczytów ma u(Ū)=u0/√n. W liczniku wzoru na u²(F̂) dzielimy przez n tylko u0². Współczynniki kalibracji pozostają te same. Przy średnim napięciu 0,500 V niepewność maleje od około 0,1051 N dla n=1 do 0,0595 N dla n=4, lecz nawet przy bardzo dużym n pozostaje składnik kalibracji około 0,0322 N.
Kiedy przybliżenie liniowe nie wystarcza?
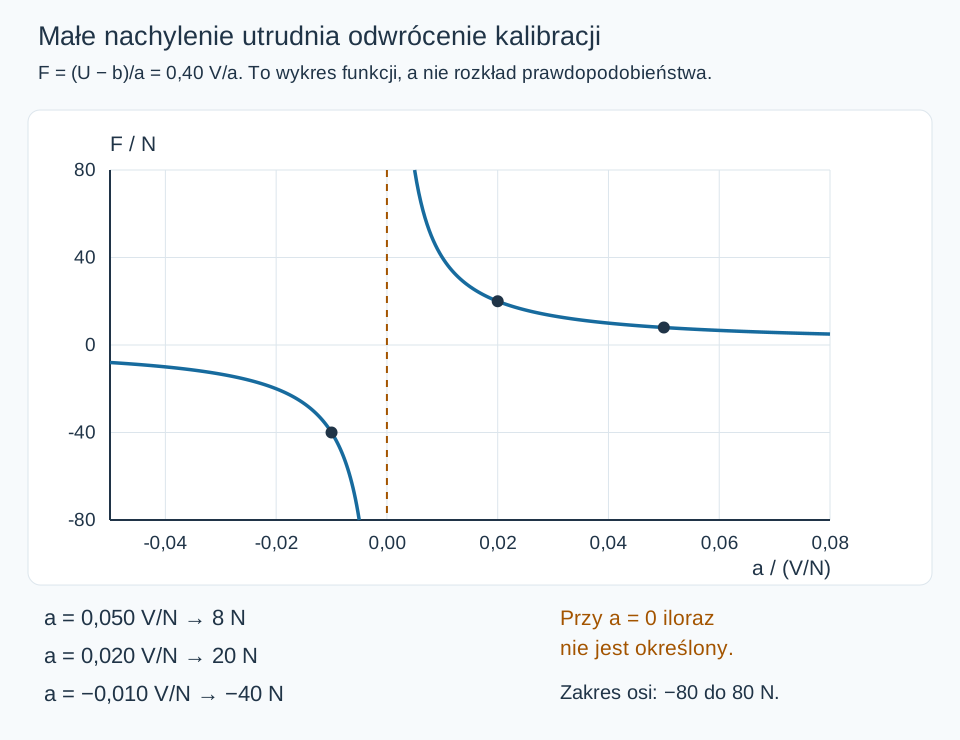
Dokładny iloraz (U−b)/a jest funkcją nieliniową. Przedstawiony wzór na niepewność jest przybliżeniem lokalnym, sensownym m.in. wtedy, gdy u(â) jest małe w porównaniu z |â|. Jeżeli wiarygodny zakres nachylenia obejmuje zero, odwrotny wynik może mieć silnie asymetryczny lub nieograniczony zbiór dopuszczalnych wartości. Podanie jednej symetrycznej niepewności z pochodnych może wtedy mylić. Potrzebny jest pełny model, np. odwrócenie odpowiednich przedziałów przewidywania; sama większa liczba cyfr nie naprawi problemu.
Pomijalne u(Fi) trzeba sprawdzić. Jeśli |a|u(Fi) jest porównywalne z u(Ui), pionowa regresja ze znanymi siłami nie opisuje wszystkich niepewności. Nie wystarczy przemianować osi; potrzebny jest model błędów obu współrzędnych, a przy wspólnych wzorcach także ich korelacji.
Podany wzór zakłada również niezależność nowego odczytu i kalibracji. Wspólny błąd zera może w przeliczeniu częściowo się znosić, jeśli występuje identycznie w obu etapach; inny dryf może wynik pogorszyć. Należy wtedy dodać właściwe kowariancje z U*, zamiast bezmyślnie sumować wszystkie składniki jako niezależne.
Sprawdź się: czy napięcie odpowiadające 6 N można bez zastrzeżeń przeliczyć prostą wzorcowaną od 0 do 3 N? Nie. Formalny wynik i małe u nie potwierdzają liniowości poza sprawdzonym zakresem. Niezależny punkt kontrolny jest testem czujnika; kolejne użycie tej samej prostej nim nie jest.
Zadania do tego tematu
- Siła z nowego napięcia: policz wynik i nie zgub kowariancji
- Cztery odczyty tego samego obciążenia: gdzie kończy się korzyść z uśredniania?
- Kiedy nie wolno ufać odwrotnej prostej: płaska charakterystyka i niepewne wzorce
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto