

Ruch swobodny widziany z tarczy: dokładny tor i błąd przybliżenia
Najprostszy sposób sprawdzenia równań z siłą Coriolisa polega na opisaniu znanego prostoliniowego ruchu w obracających się osiach. Otrzymamy dokładny tor, a potem sprawdzimy, kiedy krótkie przybliżenie parabolą przestaje wystarczać.
W tym materiale
Najprostszy sposób sprawdzenia równań z siłą Coriolisa polega na opisaniu znanego prostoliniowego ruchu w obracających się osiach. Otrzymamy dokładny tor, a potem sprawdzimy, kiedy krótkie przybliżenie parabolą przestaje wystarczać.
Potrzebne wiadomości: Transformacja położenia i prędkości, siły bezwładności, radiany i podstawowe rozwinięcia sinusa oraz cosinusa dla małego kąta.
Najpierw rozwiążmy łatwiejszy problem
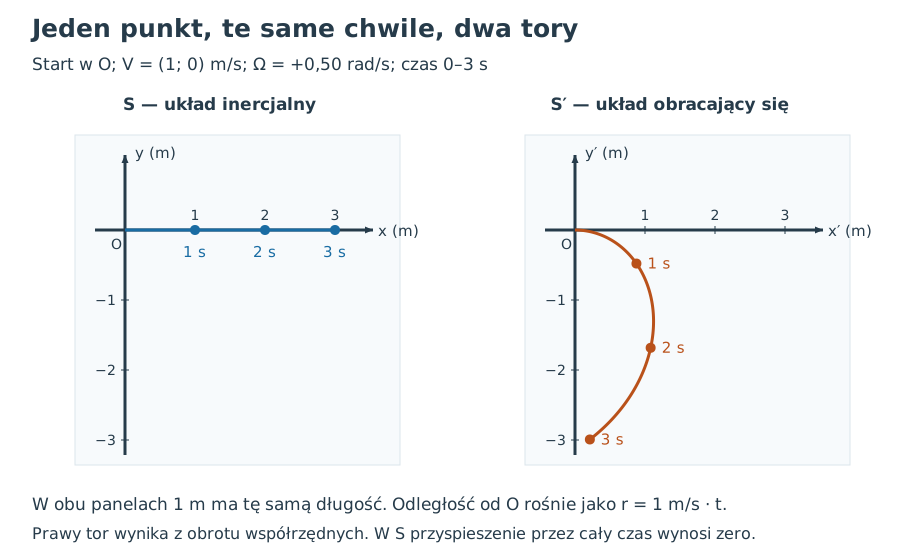
Na punkt nie działa wypadkowa siła. W S jego prędkość V = (Vx; Vy) jest stała, więc x(t) = x₀ + Vxt oraz y(t) = y₀ + Vyt. Osie S′ obracają się ze stałym Ω, mają ten sam początek i pokrywają się z S przy t = 0. Wstawienie prostoliniowego ruchu do transformacji daje:
x'(t)=(x_0+V_xt)\cos(\Omega t)+(y_0+V_yt)\sin(\Omega t),
y'(t)=-(x_0+V_xt)\sin(\Omega t)+(y_0+V_yt)\cos(\Omega t).
Wzory nie są wynikiem przybliżonej integracji. Pozwalają sprawdzić dowolną chwilę bez narastania błędu kroku czasowego. Jeśli na wejściu podano prędkość względem tarczy, trzeba najpierw policzyć Vx = v′x0 − Ωy₀ i Vy = v′y0 + Ωx₀.
Przejście przez środek
Niech x₀ = y₀ = 0 oraz V = (u; 0), gdzie u > 0. Wtedy:
x'=ut\cos(\Omega t),\qquad y'=-ut\sin(\Omega t).
Odległość od początku wynosi ut w obu układach. Kąt wektora położenia względem x′ jest równy −Ωt, z uwzględnieniem pełnych obrotów. Kąt nie jest określony dokładnie przy t = 0, kiedy wektor położenia ma zerową długość. Sam punkt porusza się w S po dodatniej osi x.
Dla u = 1 m/s, Ω = 0,50 rad/s i t = 2 s otrzymujemy r′ ≈ (1,080605; −1,682942) m, choć w S mamy po prostu r = (2; 0) m. Po zróżniczkowaniu:
v_{x'}=u[\cos\theta-\theta\sin\theta],\qquad v_{y'}=-u[\sin\theta+\theta\cos\theta],\quad\theta=\Omega t.
W tym przykładzie v′ ≈ (−0,301169; −1,381773) m/s. Nie jest to sam obrót stałego (1; 0) m/s: trzeba uwzględnić ruch osi. Gdy Ω zmienia znak przy zachowanym początku w centrum i V wzdłuż x, x′ pozostaje takie samo, a y′ zmienia znak. To użyteczna symetria do sprawdzenia modelu.
Okrąg w S′, spoczynek w S
Rozważmy inny stan: punkt spoczywa w laboratorium w x₀ = a, y₀ = 0. W S′ opisuje okrąg r′ = (a cos Ωt; −a sin Ωt), mimo że w S jego przyspieszenie jest zerowe. W S′ ma v′ = −Ω × r i a′ = −Ω²r. Człon Coriolisa wynosi wtedy −2Ω²r, a odśrodkowy +Ω²r; suma jest skierowana do osi.
Nie oznacza to, że do spoczywającego punktu przyłożono rzeczywistą siłę dośrodkową. To opis przyspieszenia współrzędnych obracającego się obserwatora. Ta kontrola wykazuje również, dlaczego pominięcie siły odśrodkowej w ogólnym problemie na tarczy dałoby błędny wynik.
Kiedy wystarczy parabola?
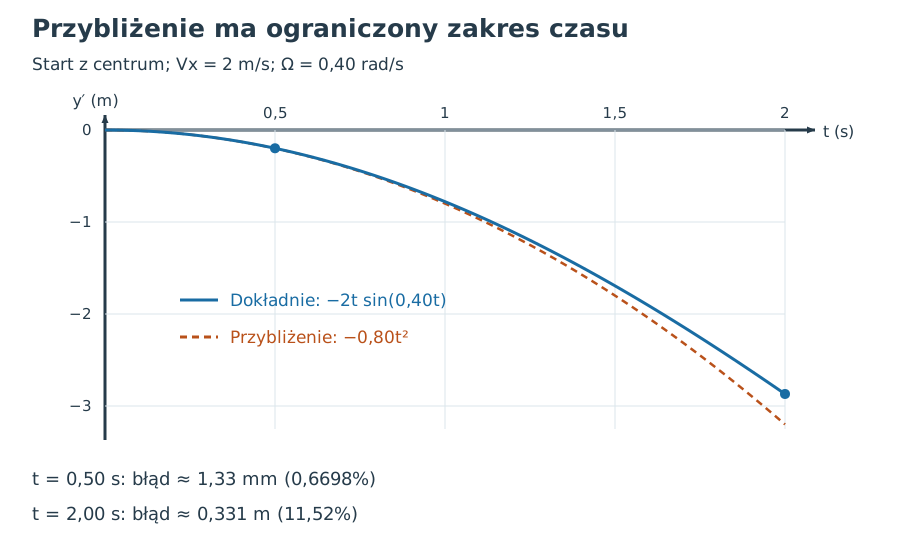
Dla startu z centrum i małego |Ωt| korzystamy z sin θ ≈ θ oraz cos θ ≈ 1 − θ²/2. Otrzymujemy:
y'\approx-\Omega u t^2,\qquad x'\approx ut-\frac12u\Omega^2t^3.
Pierwsze przybliżenie ma też interpretację siłową. Początkowe aC,y′ = −2Ωu daje przemieszczenie (1/2)aC,y′t² = −Ωut². Utrzymywanie tego przyspieszenia przez dowolnie długi czas byłoby jednak błędem: względna prędkość i położenie zmieniają się, a z nimi oba człony bezwładności.
Mały musi być bezwymiarowy iloczyn |Ωt|, nie sam czas w sekundach. Dla dwóch tarcz obracających się z różnymi Ω ten sam t może być krótki albo długi. Błąd względny przybliżenia y′, liczony względem niezerowego wyniku dokładnego, wynosi:
\varepsilon_y=\left|\frac{\Omega t}{\sin(\Omega t)}-1\right|.
Przy zerowym y′ taki błąd względny nie jest zdefiniowany; porównujemy wtedy błąd bezwzględny. Dla 0 < |θ| ≤ 0,20 rad nierówność sin |θ| ≥ |θ| − |θ|³/6 daje εy ≤ θ²/(6 − θ²) ≤ 0,00672. To jawna, zachowawcza granica około 0,672%, a nie obietnica dla całego toru i dowolnych warunków początkowych.
Próba w pracowni i odczyty z kamery
Otwórz model ruchu w dwóch układach. Ustaw początek w centrum, prędkość inercjalną (2; 0) m/s i Ω = 0,40 rad/s. Zapisz próby dla t = 0,50 s oraz t = 2,00 s. Porównaj odczyt y′ z −Ωut² i policz obie definicje błędu. Są to dane idealnego modelu, nie rzeczywisty pomiar ze znaną niepewnością.
Przy analizie filmu najpierw sprawdź położenie środka obrotu, skalę, chwile klatek i zwrot osi. Kąty zwracane przez funkcję atan2 należą do jednego przedziału; nie zawierają automatycznie informacji o pełnych obrotach między klatkami. Dwie różne prędkości kątowe mogą dawać te same odczyty przy zbyt rzadkim próbkowaniu. Dodatkowa klatka lub niezależne ograniczenie |Ω| pozwala rozstrzygnąć taką niejednoznaczność.
W symulacji brak tarcia jest założeniem. Obracająca się pod punktem tarcza powinna być rozumiana jako siatka odniesienia, nie powierzchnia wymuszająca wspólny obrót. Zmiana kontrolki rozpoczyna nowy wariant całej historii; nie symuluje nagłego rozpędzania tarczy ani impulsu działającego na punkt.
Zadania do tego tematu
- Ćwierć obrotu osi i prostoliniowy ruch punktu
- Ile kosztuje przybliżenie krótkiego czasu?
- Dwa obroty nierozróżnialne na rzadkich klatkach
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto