

Spotkanie na orbicie: czas przelotu i początkowa faza celu
Statek może idealnie osiągnąć orbitę celu i mimo to go minąć. Cel nie czeka w punkcie spotkania: porusza się przez cały czas przelotu. Wyznaczymy jego potrzebne położenie w chwili startu i policzymy, co powoduje błąd fazy.
W tym materiale
Statek może idealnie osiągnąć orbitę celu i mimo to go minąć. Cel nie czeka w punkcie spotkania: porusza się przez cały czas przelotu. Wyznaczymy jego potrzebne położenie w chwili startu i policzymy, co powoduje błąd fazy.
Potrzebne wiadomości: Okres Keplera, ruch jednostajny po okręgu, radiany i transfer Hohmanna. Cel traktujemy jako małe ciało, które nie zmienia pola grawitacyjnego.
Czas przelotu to połowa okresu elipsy
Transfer Hohmanna prowadzi między dwoma przeciwnymi krańcami tej samej elipsy. Czas od pierwszego do drugiego impulsu wynosi więc połowę jej okresu. Dla półosi a = (r₁ + r₂)/2:
T_t=2\pi\sqrt{\frac{a^3}{\mu}},\qquad t_H=\frac{T_t}{2}=\pi\sqrt{\frac{a^3}{\mu}}.
Używamy półosi elipsy, nie promienia startowego ani końcowego. Jeżeli a jest w km, a μ w km³/s², iloraz a³/μ ma jednostkę s². Po spierwiastkowaniu i pomnożeniu przez π otrzymujemy sekundy.
Suwak czasu nie powinien przesuwać statku ze stałą szybkością po łuku ani ze stałą prędkością kątową wokół centrum. Na elipsie oba te ruchy są niejednostajne. W pracowni położenie wynika z równania Keplera, a odczyt t jest rzeczywistym czasem modelowym. Samą animację oglądamy szybciej.
Obrót celu trzeba policzyć w czasie lotu
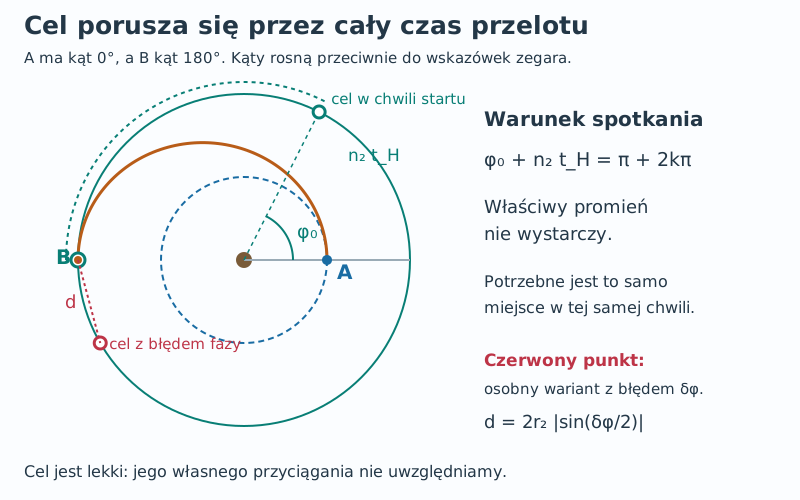
Ustawmy początek przelotu A po prawej stronie centrum i przyjmijmy dodatni obieg przeciwny do ruchu wskazówek zegara. Koniec B leży pod kątem π rad = 180°. Mały cel porusza się po docelowym kole zgodnie ze statkiem, z prędkością kątową n₂ = √(μ/r₂³). φ₀ to kąt celu względem promienia A w chwili startu.
Do spotkania potrzebne jest to samo miejsce w tej samej chwili:
\varphi_0+n_2t_H=\pi+2k\pi,\qquad \varphi_0=\pi-n_2t_H\pmod{2\pi}.
Liczba całkowita k uwzględnia pełne obroty. Kąt ujemny można przedstawić równoważnie w zakresie od 0° do 360°. Nie zmienia to położenia celu. Przy transferze do wewnątrz cel może podczas lotu wykonać więcej niż pół obrotu, więc ślepe oczekiwanie dodatniego wyniku poniżej 180° jest błędem.
Przykład: większy promień i cel, który wyprzedza punkt startu
Dla r₁ = 8000 km, r₂ = 24000 km i μ = 400000 km³/s² otrzymujemy a = 16000 km oraz tH = 3200π s ≈ 10053,096 s = 2,79253 h. Prędkość kątowa celu wynosi √(400000/24000³) rad/s. W czasie lotu cel obróci się o około 97,97959°.
Zatem na początku powinien być pod kątem 180° − 97,97959° = 82,02041°. Po przelocie zarówno statek, jak i cel znajdą się w B. Tuż przed drugim impulsem ich szybkości są jeszcze różne. Dopiero wykonanie tego impulsu zapewni również zgodność prędkości w idealnym modelu.
Osiągnięcie orbity, spotkanie i dopasowanie prędkości
To trzy osobne warunki. Sam promień r₂ oznacza osiągnięcie docelowego koła. Zgodność kąta w odpowiedniej chwili daje wspólne położenie. Odpowiedni drugi impuls zapewnia wspólną prędkość. Plan spotkania powinien uwzględniać wszystkie trzy.
Jeśli początkowa faza celu jest błędna o δφ, po tym samym czasie n₂tH błąd kąta nadal wynosi δφ. W końcu przelotu oba obiekty leżą na kole r₂, więc dzieląca je odległość jest cięciwą:
d=2r_2\left|\sin\frac{\delta\varphi}{2}\right|.
Dla δφ = 10° i r₂ = 24000 km otrzymujemy około 4183,476 km. Mały na rysunku błąd kąta może więc oznaczać duże minięcie. Przy małych kątach wyrażonych w radianach d ≈ r₂|δφ|, ale do dokładnego wyniku używamy sinusa. Błąd fazy nie zmienia kosztu ani czasu zadanego transferu; zmienia miejsce celu.
Co się dzieje przy zmianie masy centralnej?
Wymagana faza zależy od stosunku promieni, ponieważ:
n_2t_H=\sqrt{\frac{\mu}{r_2^3}}\pi\sqrt{\frac{a^3}{\mu}}=\pi\left(\frac{a}{r_2}\right)^{3/2}.
μ skraca się. Czterokrotne μ skraca czas lotu do połowy i podwaja prędkość kątową celu; całkowity kąt jego ruchu pozostaje ten sam. To dobre sprawdzenie rachunków i modelu interaktywnego.
Jedna orbita oraz rzeczywiste loty międzyplanetarne
Przy r₁ = r₂ manewru nie potrzeba. Można umownie pokazać pół obiegu i wtedy φ₀ = 0, ale nie jest to minimalny czas zmiany orbity. Statek i cel na identycznym kole mają tę samą prędkość kątową. Niezerowej różnicy fazy nie usunie samo czekanie; wymagałoby to innego manewru.
Mały cel w tym rozdziale nie przyciąga statku. Planeta ma własne istotne pole, a dotarcie do jej słonecznej orbity nie opisuje jeszcze przechwycenia przez nią ani lądowania. Szkolne ćwiczenie NASA JPL pokazuje ideę fazy przy uproszczonych kołowych orbitach planet. Nasze obliczenia są modelem tej geometrii, a nie kalendarzem rzeczywistych okien startowych.
W pracowni wprowadź δφ = 0 i obejrzyj koniec lotu. Potem zmień wyłącznie błąd fazy na +10° i −10°. Odległości minięcia będą równe, ale cel minie punkt B po przeciwnych stronach. Zachowaj oba pomiary w notatniku i porównaj je z cięciwą koła.
Zadania do tego tematu
- Gdzie powinien czekać cel na większej orbicie?
- Transfer do wewnątrz: ujemny kąt i pełne obroty
- Błąd fazy: minięcie celu i granica tej samej orbity
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto