

Pomiar odbicia: fala stojąca, dwa czujniki i niepewność
Mikrofon przy granicy mierzy sumę fali padającej i odbitej. Zobaczymy, kiedy wolno rozdzielić te składniki, czego nie mówi sam stosunek maksimum do minimum i jak błąd odczytu wpływa na wyznaczoną impedancję.
W tym materiale
Mikrofon przy granicy mierzy sumę fali padającej i odbitej. Zobaczymy, kiedy wolno rozdzielić te składniki, czego nie mówi sam stosunek maksimum do minimum i jak błąd odczytu wpływa na wyznaczoną impedancję.
Potrzebne wiadomości: Odbicie płaskiej fali dźwiękowej, amplituda i faza sinusoidy oraz podstawy liczb zespolonych. Potrzebny zapis zespolony wyjaśniamy w tekście.
Czujnik nie wybiera jednej z nakładających się fal
Po stronie padającej x < 0 współistnieją dwie fale. Trzymamy się liniowego modelu bez strat, prostopadłego padania oraz jednej granicy w x = 0. Częstotliwość jest ustalona, a impedancja z₁ rzeczywista i dodatnia. Dla granicy dwóch takich płynów współczynnik rp jest rzeczywisty, choć całkowite ciśnienie i prędkość w dowolnym punkcie mogą nie być zgodne w fazie.
Wygodnie zapisać sinusoidę przez część rzeczywistą liczby zespolonej: p(x,t) = Re[P(x)eiωt]. Moduł P jest amplitudą szczytową, a argument fazą. Nie są to dodatkowe fizyczne ciśnienia. Przy rzeczywistym Pi > 0:
P(x)=P_i\left(e^{-ikx}+r_p e^{ikx}\right),\qquad U(x)=\frac{P_i}{z_1}\left(e^{-ikx}-r_p e^{ikx}\right).
Przeciwny znak we wzorze na U nadal pochodzi z kierunku fali odbitej. Uśrednienie rzeczywistego iloczynu p(t)u(t) po okresie daje stały strumień energii:
\langle pu\rangle=\frac12\operatorname{Re}\left(PU^*\right)=\frac{P_i^2}{2z_1}\left(1-r_p^2\right).
Gwiazdka oznacza sprzężenie zespolone. Stały strumień nie oznacza stałej amplitudy ciśnienia w przestrzeni. Dlatego lokalny wzór |P(x)|²/(2z₁), poprawny dla jednej biegnącej fali, zwykle nie daje tutaj przepływającej mocy.
Co mierzymy, przesuwając mikrofon?
Po wymnożeniu P przez jego sprzężenie:
|P(x)|^2=P_i^2\left(1+r_p^2+2r_p\cos(2kx)\right).
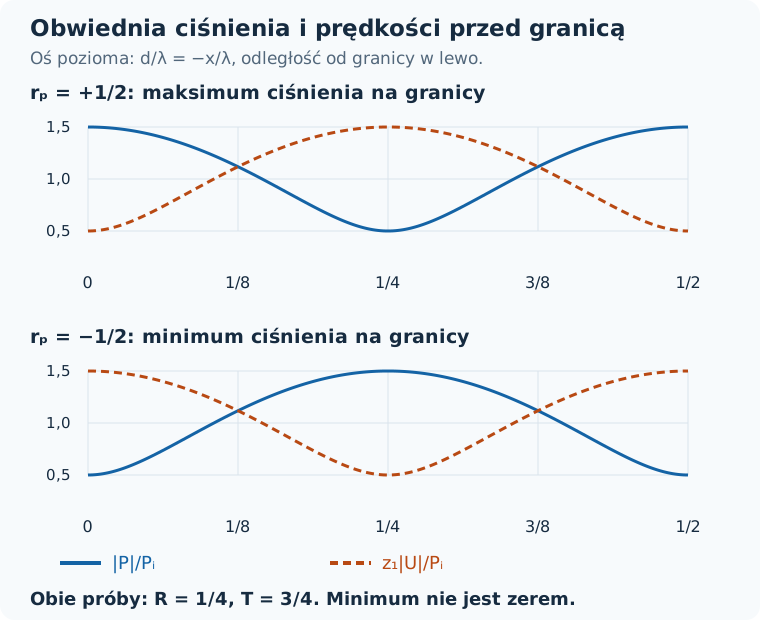
Maksimum i minimum obwiedni mają wartości Amax = Pi(1 + |rp|) oraz Amin = Pi(1 − |rp|). Maksima powtarzają się co λ/2, a sąsiednie maksimum i minimum dzieli λ/4. Dla częściowego odbicia minimum jest dodatnie: nie trzeba uzyskać doskonałych węzłów, aby rozpoznać interferencję.
|r_p|=\frac{A_{\max}-A_{\min}}{A_{\max}+A_{\min}},\qquad P_i=\frac{A_{\max}+A_{\min}}2.
Stosunek Amax/Amin jest współczynnikiem fali stojącej. Wyznacza |rp|, ale gubi znak. W naszym modelu dodatnie rp daje maksimum ciśnienia na znanej granicy x = 0, ujemne — minimum. Dla bardziej ogólnej, zespolonej impedancji obciążenia położenia ekstremów kodują także inną fazę; nie wolno wtedy wymuszać wyłącznie znaku + albo −.
Doświadczenie z danymi modelowymi
Poniższe liczby są syntetycznymi wynikami dokładnego modelu, nie zapisem rzeczywistego pomiaru. Ustawiono z₁ = 400 Pa·s/m, c₁ = 340 m/s, f = 425 Hz, Pi = 1,00 Pa i rp = 0,50. Odległość od granicy d = −x jest dodatnia po stronie padającej.
| d [m] | |P| [Pa] |
|---|---|
| 0,00 | 1,5000 |
| 0,10 | 1,1180 |
| 0,20 | 0,5000 |
| 0,30 | 1,1180 |
| 0,40 | 1,5000 |
Najpierw odtwórz λ z odległości między maksimami, potem Pi i |rp| z ekstremów. Dopiero na końcu wykorzystaj znane położenie granicy do ustalenia znaku. Otrzymasz λ = 0,80 m, Pi = 1,00 Pa, rp = +0,50 i z₂ = z₁(1 + rp)/(1 − rp) = 1200 Pa·s/m. Przewidywany strumień wynosi 0,9375 mW/m² i jest jednakowy w każdym wierszu, mimo różnych amplitud ciśnienia.
W próbie rzeczywistej utrzymuj częstotliwość i kontroluj amplitudę padającą; notuj położenie, kalibrację oraz powtarzalność odczytów. Przesuwając mikrofon, szukaj ekstremów drobniejszym krokiem niż odległości w przykładowej tabeli. Zbyt grube próbkowanie położenia zawyża odczyt minimum i zaniża maksimum, przez co zaniża |rp|. Straty, inne mody i dalsze odbicia mogą unieważnić model jednej granicy.
Jednoczesny pomiar ciśnienia i prędkości
Niech A i B oznaczają lokalne zespolone amplitudy fali biegnącej odpowiednio w prawo i w lewo w miejscu czujników. Wtedy P = A + B i z₁U = A − B. Dodając i odejmując te równania:
A=\frac{P+z_1U}{2},\qquad B=\frac{P-z_1U}{2}.
Potrzebne są skalibrowane, zsynchronizowane pomiary w tym samym miejscu; nie wystarczą dwa dodatnie moduły bez fazy. Na granicy B/A = rp. W innym punkcie iloraz zawiera fazę drogi: B/A = rpe2ikx. Jego moduł pozostaje taki sam w bezstratnym ośrodku, ale do odtworzenia fazy odbicia potrzebujemy położenia czujnika.
Dlaczego silne odbicie utrudnia pomiar?
Przy |rp| bliskim jedności Amin jest bardzo małe. Stały błąd addytywny czujnika lub szum staje się wtedy dużą częścią minimum. Natomiast wspólny mnożnik kalibracji obu ekstremów skraca się w ich ilorazie. Nie znaczy to, że każdy błąd znika: przesunięcie zera, dryf między odczytami oraz różne wzmocnienia już się nie skracają. Zakres niepewności trzeba powiązać z rzeczywistym modelem błędu.
Zadania do tego tematu
- Rozdziel falę padającą i odbitą z pomiaru p oraz u
- Maksimum i minimum nie mówią jeszcze, po której stronie jest większa impedancja
- Błąd minimum i wspólne wzmocnienie czujnika dają inne skutki
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto