

Od więzów do równania Lagrange’a: co znaczy stacjonarne działanie?
Ciężarek na sztywnej prowadnicy nie może ruszyć w dowolną stronę. Wybierzemy współrzędne opisujące tylko dozwolony ruch, a następnie wyprowadzimy równanie Lagrange’a. Zobaczymy też, dlaczego nazwa „zasada najmniejszego działania” bywa myląca.
W tym materiale
Ciężarek na sztywnej prowadnicy nie może ruszyć w dowolną stronę. Wybierzemy współrzędne opisujące tylko dozwolony ruch, a następnie wyprowadzimy równanie Lagrange’a. Zobaczymy też, dlaczego nazwa „zasada najmniejszego działania” bywa myląca.
Potrzebne wiadomości: Energia kinetyczna i potencjalna, druga zasada dynamiki, pochodne zwykłe i cząstkowe, całkowanie przez części.
Najpierw ustalamy, ile położeń można zmieniać niezależnie
Punkt materialny w przestrzeni ma trzy współrzędne. Jeśli porusza się po znanej nieruchomej krzywej, do określenia jego położenia wystarczy zwykle jeden parametr, na przykład odległość wzdłuż krzywej. Taki niezależny parametr nazywamy współrzędną uogólnioną i oznaczamy q. Może być długością, kątem albo wielkością bezwymiarową. Liczba niezależnych współrzędnych to liczba stopni swobody.
Ograniczenia ruchu to więzy. W tym cyklu korzystamy z więzów holonomicznych: można je zapisać jako zależności między położeniami i ewentualnie czasem. Przykładowo x² + y² = l² opisuje okrąg. Wybór x = l sin θ, y = −l cos θ spełnia ten warunek od razu; jedyną niezależną współrzędną jest θ. Nie wolno potem traktować x i y jako dwóch niezależnych niewiadomych.
Zakładamy też więzy idealne: siły reakcji nie wykonują pracy przy dopuszczalnych przesunięciach wirtualnych. Są to pomyślane niewielkie zmiany położenia w tej samej chwili, zgodne z więzami. Dla gładkiej nieruchomej prowadnicy reakcja jest prostopadła do takiej zmiany. Siła reakcji nadal istnieje; po prostu nie trzeba jej znać, aby znaleźć ruch wzdłuż prowadnicy. Sił tarcia wykonujących pracę nie wolno w ten sposób usuwać.
Funkcja Lagrange’a i działanie
Dla rozpatrywanych układów z potencjałem niezależnym od prędkości definiujemy funkcję Lagrange’a:
L(q,\dot q,t)=E_k-E_p.
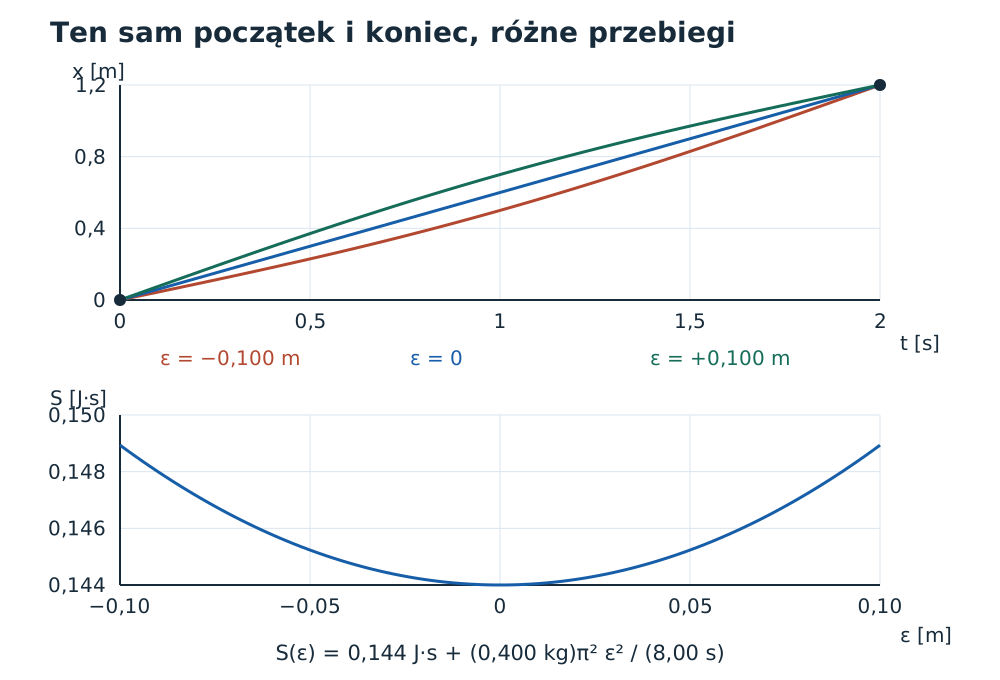
Kropka oznacza pochodną po czasie. Funkcja L ma jednostkę energii, ale zwykle nie jest energią całkowitą: występuje w niej różnica, a nie suma. Działanie S przypisuje liczbę całemu przebiegowi ruchu między ustalonymi chwilami t₁ i t₂:
S[q]=\int_{t_1}^{t_2}L(q(t),\dot q(t),t)\,dt,\qquad [S]=\mathrm{J\,s}.
Porównujemy przebiegi o tych samych położeniach na obu końcach i tych samych chwilach końcowych. Różnią się one w środku przedziału. Nie wybieramy najkrótszego czasu podróży ani najmniejszej długości drogi. Stacjonarność oznacza, że pierwsza zmiana S znika przy każdej dostatecznie małej dopuszczalnej zmianie przebiegu. Nie gwarantuje minimum: rozwiązanie może być punktem siodłowym.
Skąd bierze się równanie ruchu?
Zmieniamy przebieg q(t) na q(t) + εη(t), gdzie η(t₁) = η(t₂) = 0, a ε jest małym bezwymiarowym parametrem. Symbol δ oznacza pierwszą zmianę przy takim porównaniu. Współrzędną q i prędkość q̇ traktujemy jako osobne argumenty funkcji L podczas liczenia pochodnych cząstkowych:
\delta S=\int_{t_1}^{t_2}\left(\frac{\partial L}{\partial q}\delta q+\frac{\partial L}{\partial\dot q}\delta\dot q\right)dt.
Ponieważ δq̇ = d(δq)/dt, drugi składnik całkujemy przez części. W ten sposób pochodna przechodzi z dowolnej zmiany δq na znaną funkcję ∂L/∂q̇:
\delta S=\left[\frac{\partial L}{\partial\dot q}\delta q\right]_{t_1}^{t_2}+\int_{t_1}^{t_2}\left(\frac{\partial L}{\partial q}-\frac{d}{dt}\frac{\partial L}{\partial\dot q}\right)\delta q\,dt.
Wyraz na końcach znika, bo położenia końcowe są ustalone. W środku możemy wybierać dowolną gładką zmianę δq. Aby całka zawsze była zerowa, współczynnik tej zmiany musi znikać:
\boxed{\frac{d}{dt}\frac{\partial L}{\partial\dot q}-\frac{\partial L}{\partial q}=0.}
To równanie Eulera–Lagrange’a, nazywane w mechanice równaniem Lagrange’a II rodzaju. Dla kilku niezależnych współrzędnych zapisujemy po jednym takim równaniu dla każdego qᵢ. W wariacji końce są ustalone; przy rozwiązywaniu otrzymanego równania różniczkowego można jednak zwyczajnie podać położenie i prędkość początkową. Nie oznacza to, że ciało musi „znać przyszły punkt”.
Kontrola na dobrze znanym ruchu
Dla ciężarka na poziomej sprężynie q = x, Eₖ = m ẋ²/2 i Eₚ = kx²/2. Mamy ∂L/∂ẋ = m ẋ oraz ∂L/∂x = −kx. Po wykonaniu pochodnej po czasie:
m\ddot x-(-kx)=0\quad\Longrightarrow\quad m\ddot x=-kx.
Odzyskaliśmy drugą zasadę dynamiki. Najczęstszy błąd to zgubienie jednego z dwóch minusów. Jednostki obu stron równania dla współrzędnej x to niutony. Dla współrzędnej kątowej będą to jednostki momentu siły, a nie automatycznie niutony.
Jak korzystać z metody i gdzie kończy się ten model?
Najpierw wybierz niezależne współrzędne i zapisz położenia ciał. Dopiero z ich pochodnych wyznacz prędkości i energię kinetyczną. Następnie zapisz energię potencjalną, policz obie pochodne cząstkowe L i na końcu pochodną po czasie. Nie zakładaj z góry, że energia kinetyczna ma postać m q̇²/2: dla kąta pojawia się na przykład czynnik l².
Jeżeli działa dodatkowa siła niezachowawcza, prawa strona równania wynosi Q, gdzie δW = Q δq. Dla q = x wielkość Q ma jednostkę siły, a dla kąta — momentu siły. Proste δS = 0 dla samego L = Eₖ − Eₚ nie obejmuje wtedy całego problemu. Więzy nieholonomiczne i mnożniki Lagrange’a wymagają osobnego omówienia.
Czy dodanie stałej do energii potencjalnej zmieni ruch?
Nie. Stała znika przy różniczkowaniu po q. Zmienia liczbową wartość L i S, ale dla ustalonych chwil końcowych zmienia działanie każdego porównywanego przebiegu o tę samą wartość. Równanie ruchu pozostaje takie samo.
Zadania do tego tematu
- Ta sama sprężyna w metrach i we współrzędnej bezwymiarowej
- Porównaj działanie ruchu jednostajnego i dwóch odchylonych przebiegów
- Dodanie pochodnej zupełnej: inny lagranżjan, ten sam ruch
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto