

Wektory i skalary - działania na wektorach - suma, różnica, iloczyn skalarny, iloczyn wektorowy
W tym materiale
W fizyce opisujemy wielkości skalarne i wektorowe. Skalar, na przykład masa, czas trwania, temperatura lub praca, ma wartość liczbową w wybranej jednostce. Może mieć także znak, jeśli wynika on z definicji wielkości; skalar nie jest synonimem liczby dodatniej. Wektor, na przykład przemieszczenie, prędkość, przyspieszenie, siła lub pęd, opisujemy wartością, kierunkiem i zwrotem. Zapis ze strzałką odróżnia wektor od jego nieujemnej długości.
1. Składowe zależą od wybranych osi
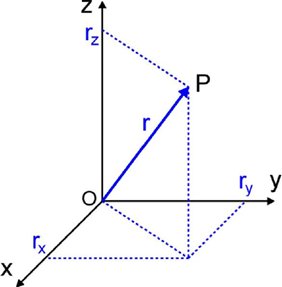
Wybierzmy prostopadłe osie x, y i z. Wektor \vec a=(a_x,a_y,a_z) ma składowe ze znakami: dodatnią wzdłuż dodatniego zwrotu osi, ujemną w przeciwnym. Jego wartość wynosi a=|\vec a|=\sqrt{a_x^2+a_y^2+a_z^2}. Składowa nie jest długością odcinka bez znaku. Po obróceniu osi składowe mogą się zmienić, choć ten sam wektor i jego długość pozostają niezmienione.
2. Suma i różnica to dwa różne działania
Dodajemy odpowiadające sobie składowe, na przykład \vec a+\vec b=(a_x+b_x,a_y+b_y,a_z+b_z). Geometrycznie przenosimy początek drugiej strzałki na koniec pierwszej, zachowując jej długość, kierunek i zwrot. Suma biegnie od początku pierwszej do końca drugiej. W równoległoboku jest przekątną wychodzącą ze wspólnego początku.
Odejmowanie oznacza dodanie wektora przeciwnego: \vec a-\vec b=\vec a+(-\vec b). Gdy a i b mają wspólny początek, strzałka od końca b do końca a przedstawia a − b. Odwrócenie tej strzałki daje b − a. Nie należy mylić minusa w różnicy z kropką w iloczynie skalarnym.
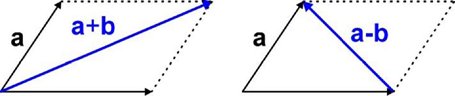
Dla \vec a=(3,0),\quad\vec b=(0,4) otrzymujemy a + b = (3,4), a − b = (3,−4). Obie długości wynoszą 5, ale wektory mają różne zwroty składowej pionowej. Sama długość nie wystarcza do odtworzenia wektora.
3. Iloczyn skalarny: wynikiem jest skalar
Zapisujemy \vec a\cdot\vec b=ab\cos\alpha=a_xb_x+a_yb_y+a_zb_z, gdzie α jest kątem między niezerowymi wektorami od 0 do π. Symbol „·” oznacza mnożenie skalarne, a nie odejmowanie. Dla kątów ostrych iloczyn jest dodatni, dla kąta prostego zerowy, a dla rozwartych ujemny. Gdy jeden wektor jest zerowy, iloczyn także wynosi zero, choć kąt z wektorem zerowym nie jest określony.
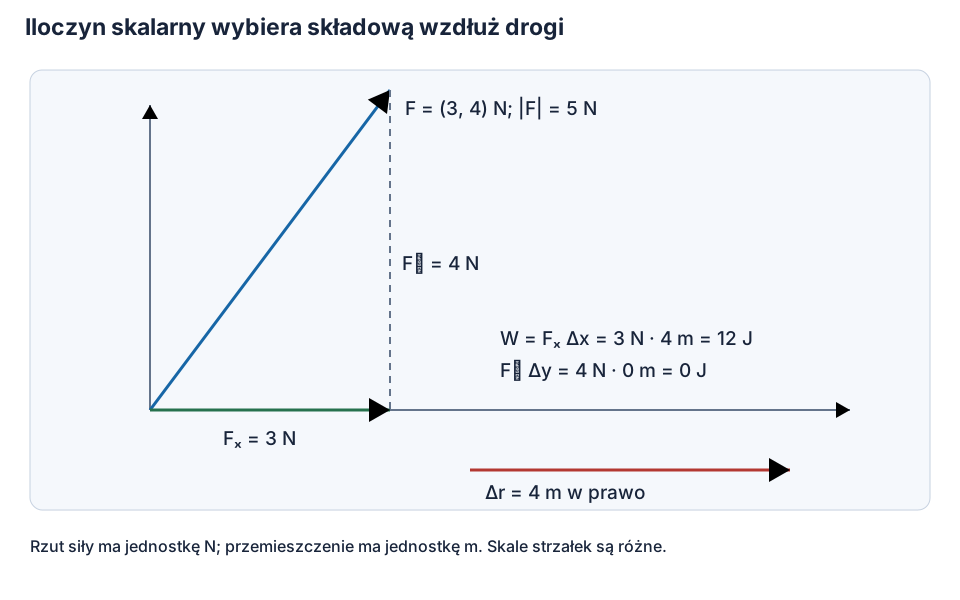
Dla stałej siły \vec F=(3,4)\,\mathrm N i przemieszczenia \Delta\vec r=(4,0)\,\mathrm m praca wynosi W=\vec F\cdot\Delta\vec r=(3\cdot4+4\cdot0)\,\mathrm{N\,m}=12\,\mathrm J. To 12 J, a nie 20 J: wartość siły 5 N mnożymy jeszcze przez cos α = 3/5. Przy zmiennej sile pracę liczymy z całki wzdłuż toru; jeden iloczyn stałej siły i całego przemieszczenia nie opisuje dowolnego ruchu.
4. Iloczyn wektorowy: wynikiem jest wektor
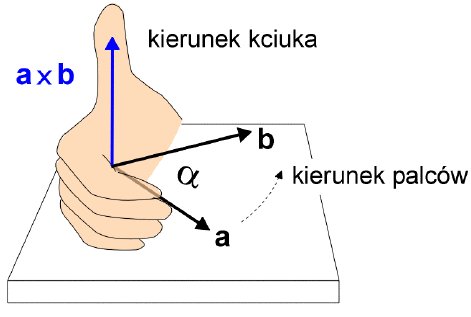
W trójwymiarowym układzie prawoskrętnym \vec c=\vec a\times\vec b,\qquad |\vec c|=ab\sin\alpha. Wektor c jest prostopadły do obu czynników, o ile nie jest zerowy. Zginamy palce prawej ręki od a ku b po mniejszym kącie; kciuk wskazuje zwrot c. Zamiana kolejności zmienia znak: b × a = −a × b. Dla wektorów równoległych iloczyn jest zerowy i nie wskazuje wyróżnionej prostopadłej osi.
Przykładem jest moment siły: \vec M=\vec r\times\vec F. Podajmy składowe jawnie: rx = 0,20 m, ry = rz = 0; Fy = 5 N, Fx = Fz = 0. Wtedy Mz = 1 N·m. Jednostkę momentu zapisujemy N·m; mimo zgodności wymiaru nie nazywamy go energią, bo opisuje inną wielkość.
5. Aktualna pracownia: składowe, klawiatura i rysunek
Otwórz model „Dodawanie sił”. To obecna pracownia w przeglądarce, bez apletu Java. Wybierasz od dwóch do czterech sił. Każdą ustawisz przez pola x (N) i y (N), w zakresie od −10 do 10 N, albo przez przeciąganie kolorowego grotu. Klawisz Tab prowadzi do pól, listy liczby sił, opcji i przycisków; po wpisaniu poprawnych składowych wynik przelicza się na bieżąco. Nie ma tu dawnego przycisku „Znajdź wypadkową”.
Opcja „Pokaż wypadkową” odsłania czerwoną sumę, a „Dodawanie geometryczne” pokazuje przerywany łańcuch koniec–początek. Przyciski „Siły prostopadłe”, „Równowaga” i „Siły przeciwne” ustawiają przykłady. Podczas przeciągania Esc przywraca poprzednie ustawienie tej siły. Pola są alternatywą dla przeciągania, nie poleceniem sterowania grotem strzałkami klawiatury.
Bez JavaScript elementy sterujące są wyłączone. Pozostają objaśnienia i przykład F₁ = (3,0) N, F₂ = (0,4) N: R = (3,4) N, |R| = 5 N. Możesz wykonać ten rachunek na kartce. W modelu siły są przyłożone do jednego punktu; samo przesunięcie rzeczywistej siły do innego punktu sztywnego ciała może zmienić jej moment i nie jest obojętne fizycznie.
Komentarze (3)
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto