

Od warunków początkowych do dudnień i bilansu energii
Wychylenie tylko jednej masy wzbudza oba mody. Ich suma wyjaśnia zmiany amplitud, lecz nie pozwala zapominać o prędkościach ani energii sprężyny łączącej. Rozwiążemy ruch i odróżnimy obwiednię od dokładnego bilansu.
W tym materiale
Wychylenie tylko jednej masy wzbudza oba mody. Ich suma wyjaśnia zmiany amplitud, lecz nie pozwala zapominać o prędkościach ani energii sprężyny łączącej. Rozwiążemy ruch i odróżnimy obwiednię od dokładnego bilansu.
Potrzebne wiadomości: Dwa mody symetrycznego układu sprężynowego, warunki początkowe, tożsamości trygonometryczne, energia kinetyczna i sprężysta.
Wychylamy tylko jedną masę. Dlaczego zaczyna ruszać druga?
W poprzedniej lekcji otrzymaliśmy dwa mody identycznych mas m, zewnętrznych sprężyn k i sprzężenia κ. Teraz nie przygotowujemy żadnego z nich osobno. Przesuwamy pierwszy ciężarek o A, zostawiamy drugi w równowadze i oba puszczamy bez nadania prędkości. Ruch będzie sumą obu modów. Rachunek pokaże, co naprawdę znaczy obserwowana wymiana amplitud.
Cztery dane początkowe wyznaczają całe rozwiązanie
Oznaczmy x₁(0) = X₁, x₂(0) = X₂, v₁(0) = V₁, v₂(0) = V₂. Najpierw przeliczamy je na qₛ = (x₁ + x₂)/2 i qₐ = (x₁ − x₂)/2. Te same sumy i różnice obowiązują dla prędkości. Następnie każdy mod rozwiązujemy jak pojedynczy oscylator:
q_s(t)=\frac{X_1+X_2}{2}\cos(\omega_st)+\frac{V_1+V_2}{2\omega_s}\sin(\omega_st).
q_a(t)=\frac{X_1-X_2}{2}\cos(\omega_at)+\frac{V_1-V_2}{2\omega_a}\sin(\omega_at).
Wracamy do rzeczywistych mas przez x₁ = qₛ + qₐ i x₂ = qₛ − qₐ. Współczynnik przy sinusie ma jednostkę długości, ponieważ dzielimy prędkość przez częstość. Pominięcie tego dzielenia psuje jednocześnie dane początkowe i jednostki. Sprawdzenie t = 0 oraz pochodnej w t = 0 jest obowiązkową kontrolą, zanim zaczniemy interpretować wykres.
Jedno początkowe wychylenie wzbudza dwa mody
Dla X₁ = A, X₂ = 0, V₁ = V₂ = 0 oba cosinusy mają amplitudę A/2. Dokładne położenia wynoszą:
x_1=\frac A2[\cos(\omega_st)+\cos(\omega_at)],\qquad x_2=\frac A2[\cos(\omega_st)-\cos(\omega_at)].
Dla κ > 0 wprowadźmy średnią częstość ω̄ = (ωₐ + ωₛ)/2 i różnicę Δω = ωₐ − ωₛ > 0. Wzory na sumę i różnicę cosinusów dają:
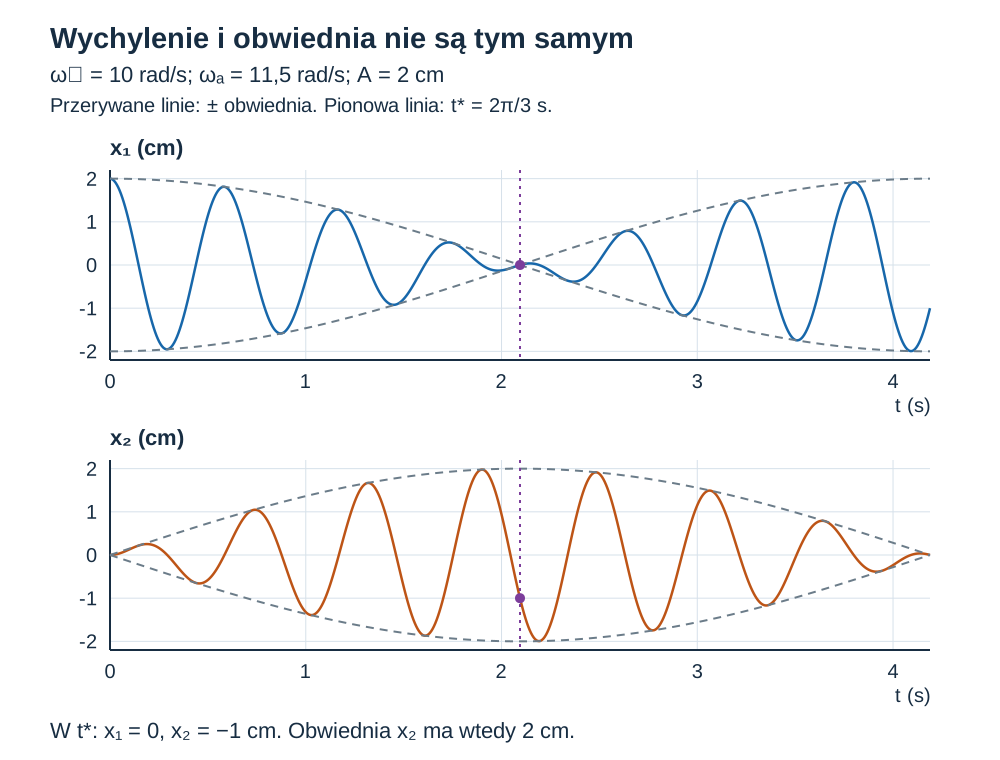
x_1=A\cos(\overline\omega t)\cos(\Delta\omega t/2),\qquad x_2=A\sin(\overline\omega t)\sin(\Delta\omega t/2).
Przy bliskich częstościach szybkie drgania są ograniczone przez wolno zmienne obwiednie A|cos(Δωt/2)| i A|sin(Δωt/2)|. Pierwsza obwiednia znika przy t* = π/Δω, a jej kształt powtarza się po 2π/Δω. To nie są okresy szybkich drgań. Nie należy też utożsamiać powrotu obwiedni z dokładnym powrotem wszystkich położeń i prędkości: zależy on również od fazy szybkiego czynnika.
Bilans obejmuje również środkową sprężynę
Jeśli z każdym ciężarkiem umownie zwiążemy jego energię kinetyczną i energię zewnętrznej sprężyny, otrzymamy E₁ = mv₁²/2 + kx₁²/2 oraz E₂ = mv₂²/2 + kx₂²/2. Pozostaje energia wspólnej sprężyny Eκ = κ(x₂ − x₁)²/2. Całość jest zachowana:
E=\frac m2(v_1^2+v_2^2)+\frac k2(x_1^2+x_2^2)+\frac\kappa2(x_2-x_1)^2.
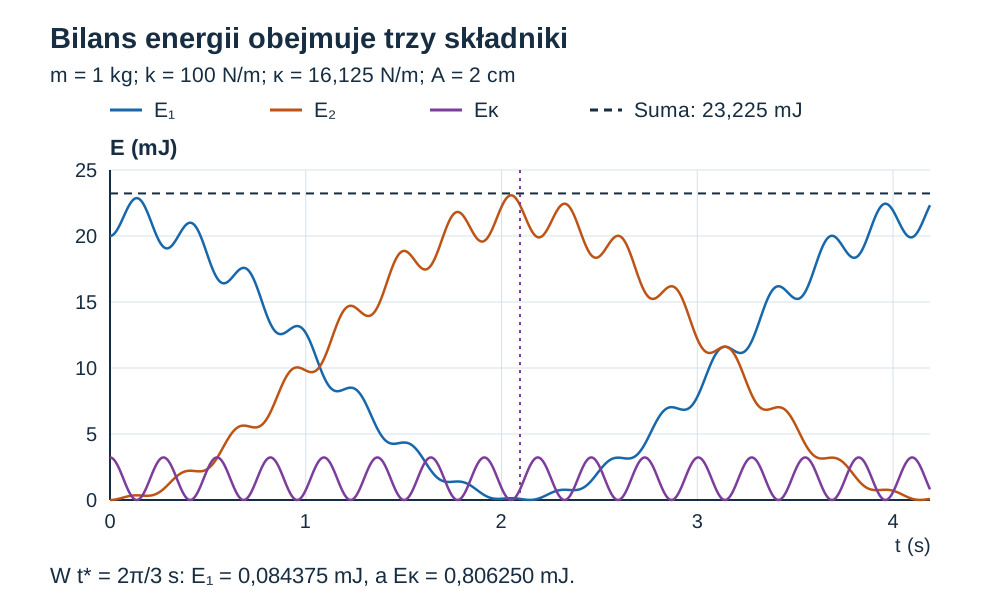
Przy naszym starcie E = (k + κ)A²/2, nie samo kA²/2: wychylenie pierwszej masy odkształciło także sprzężenie. Nie ma jednoznacznego fizycznego nakazu przypisania całej energii środkowej sprężyny jednej z mas. Wykres pokazuje ją jako osobny składnik.
Po podstawieniu x₁ = qₛ + qₐ i x₂ = qₛ − qₐ wyrazy mieszane się skracają:
E=[m\dot q_s^2+kq_s^2]+[m\dot q_a^2+(k+2\kappa)q_a^2].
Każdy nawias jest stałą energią jednego modu. Nie dopisujemy współczynnika 1/2: w zdefiniowanych tu qₛ i qₐ zawarty jest ruch dwóch mas. Równoważnie każdy mod ma masę efektywną 2m. Wymiana E₁ i E₂ może więc zachodzić równocześnie ze stałością obu energii modalnych. Mody są innym sposobem opisu tego samego układu.
Zero położenia nie oznacza zera energii
W przykładzie na wykresach m = 1,00 kg, k = 100 N/m, κ = 16,125 N/m i A = 0,0200 m. Stąd ωₛ = 10,0 rad/s, ωₐ = 11,5 rad/s oraz t* = 2π/3 s. W tej chwili x₁ = 0, lecz z pochodnej rozwiązania v₁ ≈ +0,012990 m/s. Drugi ciężarek ma x₂ = −0,0100 m oraz v₂ ≈ −0,186195 m/s. Osiągnięcie największej obwiedni nie wymusza osiągnięcia największego wychylenia w dokładnie tej samej chwili.
Otrzymujemy E₁ = 0,084375 mJ, E₂ = 22,334375 mJ i Eκ = 0,806250 mJ. Suma wynosi 23,225 mJ, tyle samo co na starcie. Nie nastąpiło dosłowne przeniesienie całej energii do drugiego ciężarka. W przybliżeniu słabego sprzężenia, po uśrednieniu po szybkim cyklu, opis „energia przechodzi z jednego oscylatora do drugiego” bywa bardzo użyteczny. Nie zastępuje dokładnego bilansu chwilowego.
Granice i samodzielna kontrola
Gdy κ dąży do zera, Δω też dąży do zera, a czas zmiany obwiedni rośnie bez ograniczeń. Przy κ = 0 druga masa pozostaje nieruchoma dla rozważanego startu. Jeśli wzbudzimy tylko jeden mod, nie otrzymamy naprzemiennej obwiedni, mimo że sprzężenie istnieje. Silne tłumienie, nieliniowe sprężyny lub różne masy wymagają zmiany modelu.
Czy na podstawie samego wykresu x₁(t) = 0 w jednej chwili można stwierdzić E₁ = 0?
Nie. Trzeba znać także v₁. W zwykłym oscylatorze przejście przez równowagę często oznacza właśnie największą energię kinetyczną. W układzie sprzężonym dodatkowo trzeba pamiętać o energii wspólnej sprężyny.
Zadania do tego tematu
- Od czterech danych początkowych do ruchu obu ciężarków
- Okres drgań, zanik obwiedni i powrót stanu to różne czasy
- Sprawdź twierdzenie: cała energia jest już w drugim ciężarku
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto