

Pracownia z danymi: bezwładność żyroskopu, reszty i spowalnianie spinu
Pomiar precesji może służyć do wyznaczenia momentu bezwładności, ale najpierw trzeba sprawdzić zależność od spinu. Przeanalizujemy jawnie syntetyczną serię, dobierzemy sposób dopasowania i oddzielimy rozrzut od niezgodności modelu. Ostatnie zadanie pokaże, jak liczyć kąt, gdy rotor stopniowo zwalnia.
W tym materiale
Pomiar precesji może służyć do wyznaczenia momentu bezwładności, ale najpierw trzeba sprawdzić zależność od spinu. Przeanalizujemy jawnie syntetyczną serię, dobierzemy sposób dopasowania i oddzielimy rozrzut od niezgodności modelu. Ostatnie zadanie pokaże, jak liczyć kąt, gdy rotor stopniowo zwalnia.
Potrzebne wiadomości: Wzór powolnej precesji, dopasowanie prostej, niepewność standardowa i podstawy całkowania.
Pytanie i pochodzenie danych
Badamy, czy Ω = K/ωs, z K = Mgl/Is, opisuje serię z jednego modelowego żyroskopu. Masa M = 0,500 kg, odległość l = 0,0800 m i g = 9,81 m/s² pozostają stałe. Do kontroli przybliżenia przyjmujemy I⊥ = 0,00600 kg·m² oraz nachylenie 60°. Liczby utworzono do ćwiczenia z uproszczonego modelu z małymi odchyleniami. Nie są zapisem wykonanego doświadczenia.
Każdemu Ω przypisujemy jednakową standardową niepewność 0,0060 rad/s, a ωs, M, l i g traktujemy w dopasowaniu jako dokładne. Odchylenia Ω uznajemy za niezależne. To założenia ćwiczenia; w rzeczywistym pomiarze należałoby uwzględnić także niepewność spinu, geometrii i wspólnej kalibracji czasu.
| ωₛ (rad/s) | 1/ωₛ (ms) | Ω (rad/s) |
|---|---|---|
| 300 | 3,3333 | 0,6588 |
| 400 | 2,5000 | 0,4864 |
| 500 | 2,0000 | 0,3960 |
| 600 | 1,6667 | 0,3244 |
| 750 | 1,3333 | 0,2644 |
Plan analizy możliwy do powtórzenia
- Zdefiniuj oddzielnie kąt obrotu własnego i azymut osi. Prędkości powinny pochodzić z tego samego krótkiego przedziału czasu. W zapisie kątów zachowaj informację o pełnych obrotach: przejście z 359° na 0° nie jest ruchem wstecz.
- Utrzymuj to samo M, l, nachylenie, położenie podpory i metodę odczytu. Zmienną niezależną jest spin. Sprawdź obecność nutacji oraz spadku spinu w jednym oknie pomiarowym.
- Przepisz tabelę do arkusza. Oblicz x = 1/ωs w sekundach, narysuj Ω(x) i dopasuj prostą. Do rachunków użyj odwrotności oryginalnych ωs, nie zaokrąglonej kolumny w milisekundach.
- Wypisz reszty Ωi − Kxi wraz z niepewnościami. Poszukaj trendu, zamiast ograniczać się do wyglądu prostej.
- Oblicz moment bezwładności i niepewność wynikającą z odczytów. Osobno oceń uproszczenia modelu, używając ε i dokładniejszego równania ruchu ustalonego.
Dlaczego nie uśredniamy pięciu iloczynów?
Model przewiduje Ω = Kx. Jeżeli jednakowe niepewności dotyczą Ω, minimalizujemy sumę kwadratów pionowych reszt. Pochodna sumy Σ(Ωi−Kxi)² po K daje:
\widehat K=\frac{\sum_i x_i\Omega_i}{\sum_i x_i^2},\qquad u(K)=\frac{u(\Omega)}{\sqrt{\sum_i x_i^2}}.
Drugi wzór wynika z propagacji niezależnych niepewności w liniowej kombinacji Ωi. Każdy iloczyn Ωωs miałby inną niepewność, proporcjonalną do ωs; ich nieważona średnia odpowiadałaby innemu doborowi wag. Prosta przechodzi przez początek, ponieważ taką postać ma sprawdzany model. Jeżeli uzasadniona jest hipoteza błędu zera, trzeba dodatkowo dopasować wyraz wolny. Wymuszenie zera nie potwierdza wyzerowania przyrządu.
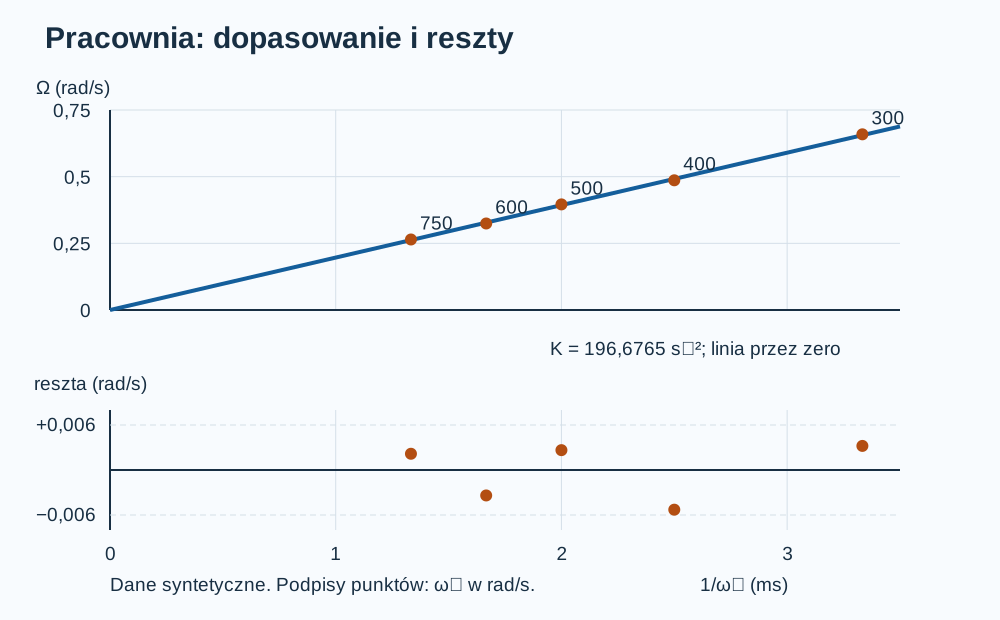
Z tabeli otrzymujemy K ≈ 196,6765 s⁻² i u(K) ≈ 1,1786 s⁻². Radian traktujemy w rachunku jednostek jako bezwymiarowy. Z Is = Mgl/K wychodzi około 0,00199515 kg·m². Niepewność u(Is) = Isu(K)/K wynosi około 0,00001196 kg·m². Rozsądny zapis to (0,001995 ± 0,000012) kg·m²; ± oznacza tu niepewność standardową, nie gwarantowany przedział.
Zgodne reszty nie zastępują oceny modelu
Reszty w kolejności wierszy wynoszą około +0,00321; −0,00529; +0,00265; −0,00339; +0,00216 rad/s. Żadna nie przekracza przypisanej niepewności standardowej, ale mała próbka nie dowodzi braku systematycznej zależności. Dopasowanie Ω = ax+b daje a ≈ 197,264 s⁻² oraz b ≈ −0,001405 rad/s. Mała wartość b bez jej niepewności nie jest formalnym testem błędu zera.
Przy najmniejszym spinie 300 rad/s parametr ε wynosi około 0,0066. Rozdzielenie skal jest rozsądne, lecz dokładna powolna gałąź dla nominalnego Is = 0,00200 różni się od uproszczonej o około 0,33%. To mniej niż względna niepewność dopasowania około 0,60%, ale nie zero. Syntetyczna seria wygenerowana z uproszczonego wzoru nie może dowieść, że pominięty efekt znika w realnym urządzeniu.
Dodatkowy punkt poza wygodnym zakresem
Dla spinu 60 rad/s rozważmy nowy modelowy odczyt Ω = 3,80 rad/s. Wzór z nominalnym Is = 0,00200 przewiduje 3,27 rad/s. Odczyt jest około 16,2% większy od tej prognozy. Z obserwowanej wartości wychodzi ε = 0,19: pominięty składnik przestał być bardzo mały. Dokładna ustalona gałąź przy 60° daje około 3,59268 rad/s, wyjaśniając część różnicy, lecz nie cały odczyt 3,80.
Nie dopisujemy mechanizmu tylko po to, by uzyskać zgodność. Trzeba sprawdzić stałość nachylenia, nutacje, odczyt spinu i właściwości podpory. Wynik analizy powinien wskazywać zakres użytecznych prędkości, odrzucone punkty i powód odrzucenia. Oszacowanie parametru oraz sprawdzenie modelu są odrębnymi etapami. Dobrze dopasowana wartość I sama nie potwierdza wszystkich założeń dotyczących ruchu.
Zadania do tego tematu
- Bezwładność z jednego odczytu i czterech niepewności
- Stały iloczyn nie wychodzi: rozpoznaj wyraz wolny w danych
- Rotor zwalnia: kąt precesji jest całką, nie stałą częstością razy czas
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto