

Pomiar dyfuzji: dryf, wariancja i rozdzielczość obrazu
Poruszająca się plamka może jednocześnie dryfować z cieczą, błądzić losowo i drżeć na obrazie wskutek błędu lokalizacji. Te trzy przyczyny dają inne zależności od czasu. Nauczymy się je rozdzielać, zanim z filmu obliczymy D.
W tym materiale
Poruszająca się plamka może jednocześnie dryfować z cieczą, błądzić losowo i drżeć na obrazie wskutek błędu lokalizacji. Te trzy przyczyny dają inne zależności od czasu. Nauczymy się je rozdzielać, zanim z filmu obliczymy D.
Potrzebne wiadomości: Średnia i wariancja przemieszczeń, zależność σ² = 2Dt oraz dopasowanie prostej. Prawo Stokesa potrzebne jest tylko w ostatnim przykładzie.
Przemieszczenie mierzymy między dwiema chwilami
Dla odstępu Δt zapisujemy Δx = x(t + Δt) − x(t). Powtarzamy pomiar dla wielu niezależnych cząstek lub realizacji. Jeśli ośrodek płynie ze stałą prędkością v, średnia przemieszczeń wynosi vΔt. Losowe odchylenia wokół tej średniej mają w modelu jednowymiarowym wariancję 2DΔt.
Średni kwadrat przemieszczenia zawiera oba wkłady:
\langle(\Delta x)^2\rangle=(v\Delta t)^2+2D\Delta t.
Dlatego wzrost szybszy niż liniowy nie musi oznaczać niezwykłej dyfuzji. Najpierw sprawdź, czy cała próbka nie płynie albo stolik mikroskopu nie przesuwa się względem kamery. Wariancja po odjęciu średniego przemieszczenia usuwa stały, wspólny dryf w tym modelu.
Dwa błędy lokalizacji zostają w jednej różnicy
Przyjmijmy położenie zarejestrowane jako y = x + ε. Błąd ε ma średnią zero, wariancję σlok², jest niezależny od ruchu i od błędu w innej klatce. Pomijamy rozmycie ruchu w czasie naświetlania. Dla dwóch różnych klatek:
\Delta y=\Delta x+\varepsilon_2-\varepsilon_1,\qquad \operatorname{Var}(\Delta y)=2D\Delta t+2\sigma_{\mathrm{lok}}^2.
Minus przed ε₁ nie odejmuje jego wariancji: Var(−ε₁) = Var(ε₁). Niezależne błędy wnoszą dwa dodatnie składniki. Stałe przesunięcie początku układu współrzędnych zachowywałoby się inaczej — skasowałoby się w różnicy.
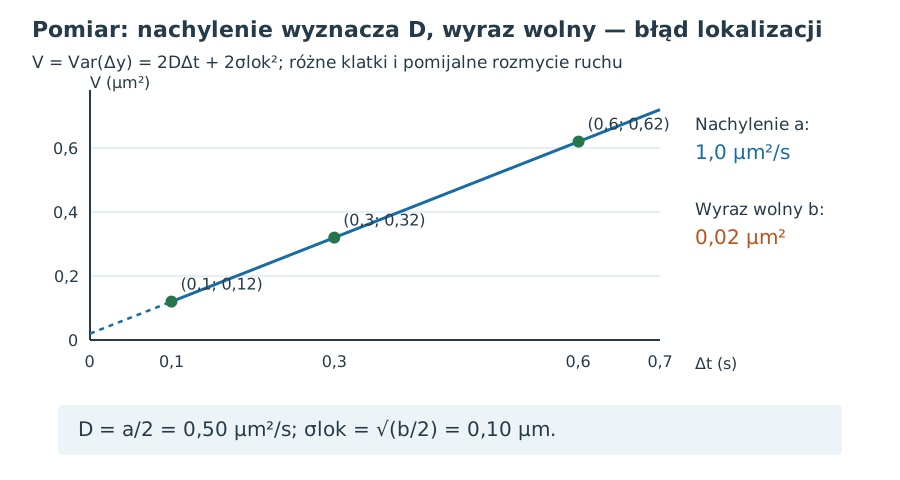
Prosta wariancji zarejestrowanych przemieszczeń względem Δt ma nachylenie 2D i wyraz wolny 2σlok². Dotyczy to niezerowych odstępów między różnymi klatkami. Odjęcie dokładnie tej samej klatki od siebie daje zero, więc punkt Δt = 0 nie jest niezależnym pomiarem dodatniego wyrazu wolnego.
Przykład: mały odstęp czasu zawyża naiwny wynik
Załóżmy D = 0,50 µm²/s i σlok = 0,10 µm. Dla Δt = 0,10 s wariancja odczytów wynosi 0,10 + 0,02 = 0,12 µm². Naiwne dzielenie przez 2Δt daje 0,60 µm²/s, czyli o 20% za dużo. Dla Δt = 0,30 s odczyt wynosi 0,32 µm². Z różnicy wariancji otrzymujemy nachylenie (0,32 − 0,12)/(0,30 − 0,10) = 1,0 µm²/s, a więc poprawne D = 0,50 µm²/s.
Dwie dokładne liczby wystarczają do zadania rachunkowego. W doświadczeniu zbierz więcej odstępów czasu i realizacji, sprawdź pozostałości dopasowania oraz niepewność parametrów. Prosta może wyglądać przekonująco na bardzo krótkim fragmencie danych, mimo że model nie opisuje większych skal.
Jak zaplanować analizę filmu?
Skalibruj długość piksela i rzeczywiste odstępy klatek. Dla wybranego Δt policz średnie przemieszczenie oraz wariancję odchyleń od tej średniej. Przy M niezależnych odczytach do estymacji wariancji użyj sumy kwadratów odchyleń podzielonej przez M − 1. Następnie powtórz analizę dla kilku niezerowych odstępów. Zachowaj te same zasady wybierania cząstek i odrzucania błędnych śledzeń.
Nakładające się odcinki tej samej trajektorii nie są niezależnymi próbami. Ponadto nawet sąsiednie przyrosty mogą współdzielić błąd lokalizacji wspólnej klatki. Duża liczba takich odcinków nie uprawnia do traktowania ich jako równie wielu niezależnych informacji. Dobór estymatora i niepewności wymaga uwzględnienia tych zależności.
Przy długim czasie naświetlania kamera uśrednia ruch, a nie rejestruje chwilowego położenia. Wtedy przedstawiony wyraz wolny nie opisuje pełnego błędu; potrzebny jest model rozmycia. Szum skorelowany, ściany, oddziaływania cząstek i nierównomierny przepływ także mogą zmieniać wynik. Te ograniczenia są badane między innymi w pracy A. J. Berglunda „Statistics of camera-based single-particle tracking”, podanej w źródłach tej lekcji.
Od współczynnika D do rozmiaru cząstki: dodatkowe założenia
Dla rozcieńczonej zawiesiny izolowanych kul, w lepkim ośrodku ciągłym, przy małej liczbie Reynoldsa i warunku braku poślizgu stosuje się zależność Stokesa–Einsteina:
D=\frac{k_BT}{6\pi\eta r}.
T jest temperaturą bezwzględną, η lepkością dynamiczną, a r promieniem hydrodynamicznym, nie średnicą. Większa kula w tym samym ośrodku ma mniejsze D. Sam pomiar D nie wyznacza równocześnie r i η: trzeba znać pozostałe parametry i sprawdzić zakres modelu. W pobliżu ściany lub dla silnie oddziałujących cząstek prosty wzór może nie wystarczyć.
Skala dyfuzyjna nie jest terminem przybycia
W jednej osi charakterystyczny czas osiągnięcia skali RMS L wynosi L²/(2D), gdy początkowe położenie jest ustalone i nie ma dryfu. Dziesięciokrotnie większa odległość oznacza sto razy dłuższy czas. Nie oznacza to, że wszystkie cząstki dotrą w tej chwili do x = L; pytanie o pierwsze dotarcie wymaga osobnego modelu i warunków brzegowych.
Zadania do tego tematu
- Nachylenie i wyraz wolny: oddziel D od błędu lokalizacji
- Kiedy dryf zaczyna dominować nad rozrzutem?
- Promień cząstki i czas rozprzestrzeniania
Komentarze (0)
Nie ma jeszcze opublikowanych komentarzy. Rozpocznij rozmowę o tym materiale.
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz
Możesz komentować jako gość lub zalogować się, aby użyć danych konta. Utwórz konto