

Iloczyn skalarny
W tym materiale
Iloczyn skalarny (ang. dot product - "wynik kropkowy") dwóch wektorów a i b (gdzie γ to kąt wewnętrzny) jest zdefiniowany jako
\vec{a} \circ \vec{b} = \vec{a} \cdot \vec{b} = |\vec{a}|\cdot|\vec{b}|\cdot\cos\gamma \qquad (1)
W książkach akademickich przyjęto stosować następujący zapis dla iloczynu wektorowego, pogrubiając wektory w odróżnieniu od wielkości skalarnych:
\mathbf{ab} = \vec{a}\cdot\vec{b}
Dla fizyka równie ważna jest następująca postać wzoru
\vec{a} \cdot \vec{b} = \sum_{i=1}^{n}a_{i}b_{i} = \delta_{ij}a_{i}b_{j} \qquad (2)
Wzór (2) jest wzorem ogólnym, dlatego w przypadku rozpatywania wektorów w dowolnej przestrzeni n -wymiarowej, będzie odpowiednio n składników sumy ai bi, przy czym w trzeciej formie zapisu stosuje się konwencję sumacyjną Einsteina.
1. Iloczyn skalarny wektorów na płaszczyźnie XY.
Wykażmy prawdziwość wzoru (2) dla płaszczyzny na podstawie wzoru (1). Przyjmujemy także (zgodnie z rysunkiem), że α i β to kąty pomiędzy wektorami odpowiednio a i b a osią OX.
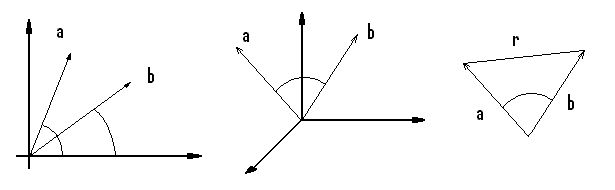
Funkcja cosinus może być zapisana jako cosinus różnicy kątów:
\cos\gamma = \cos(\alpha - \beta) = \cos\alpha\cos\beta + \sin\alpha\sin\beta \qquad (3)
Na podstawie rysunku znajdujemy potrzebne nam do wzoru (3) zależności trygonometryczne:
\cos\alpha=\frac{a_{x}}{|\vec{a}|}\qquad\cos\beta=\frac{b_{x}}{|\vec{b}|}
\sin\alpha=\frac{a_{y}}{|\vec{a}|}\qquad\sin\beta=\frac{b_{y}}{|\vec{b}|}
Wstawiając wzór (3) już z podstawieniami trygonometrycznymi do wzoru (1) i skracając długości wektorów a i b, otrzymujemy:
\mathbf{ab} = |\vec{a}|\cdot|\vec{b}|\cdot\cos\gamma = a_{x}b_{x} + a_{y}b_{y}
2. Iloczyn skalarny wektorów w przestrzeni XYZ.
Rozpatrzmy teraz sytuację w przestrzeni 3D, ponownie posługując się rysunkiem.
Skorzystamy z wektora r będącego różnicą wektora a i b (5). Tak naprawdę może to być różnica b i a. Będzie nam potrzebna wyłącznie wartość wektora r (6).
\vec{r} = \vec{b} - \vec{a} = [b_{x}-a_{x}, b_{y}-a_{y}, b_{z}-a_{z}] \qquad (5)
|\vec{r}| = \sqrt{(b_{x}-a_{x})^2 + (b_{y}-a_{y})^2 + (b_{z}-a_{z})^2} \qquad (6)
Dodatkowo posłyżymy się niedocenionym twierdzeniem cosinusów.
|\vec{r}|^2 = |\vec{a}|^2+ |\vec{b}|^2- 2\cdot|\vec{a}|\cdot|\vec{b}|\cdot\cos\gamma \qquad (7)
Widzimy, że z tego równania cosinusów (7) możemy wyłączyć interesujący nas fragment, a mianowicie:
|\vec{a}|\cdot|\vec{b}|\cdot\cos\gamma = \frac{|\vec{a}|^2 + |\vec{b}|^2 - |\vec{r}|^2}{2} \qquad(8)
Potrzebne są teraz wzory na wartość wektorów a i b:
|\vec{a}|=\sqrt{a_{x}^2+a_{y}^2+a_{z}^2} \qquad(9)
|\vec{b}|=\sqrt{b_{x}^2+b_{y}^2+b_{z}^2}\qquad(10)
Podstawmy teraz wzory (6),(9),(10) do wyrażenia po prawej stronie wzoru (8). Po skwadratowaniu pierwiastków i nawiasów znaczna część wyrażenia się zredukuje i pozostanie tylko
\frac{2a_{x}b_{x}+2a_{y}b_{y}+2a_{z}b_{z}}{2}
Ostatecznie wzór (1) przybiera postać
\mathbf{ab} = |\vec{a}|\cdot|\vec{b}|\cdot\cos\gamma=a_{x}b_{x}+a_{y}b_{y}+a_{z}b_{z}
Komentarze (8)
RSS komentarzy · Powiadomienia e-mail
Dodaj komentarz